乒乓双打,有一条“反直觉”的规则:同一队的两名选手必须交替击球。球就算飞到自己面前,只要还没轮到,这一拍也得交给队友。
对已经能够完成单打对拉的机器人来说,这条规则带来了新的挑战:击球要准,移动要快,还要在同一侧球台的有限空间里及时让位,避免挡住队友或发生碰撞。
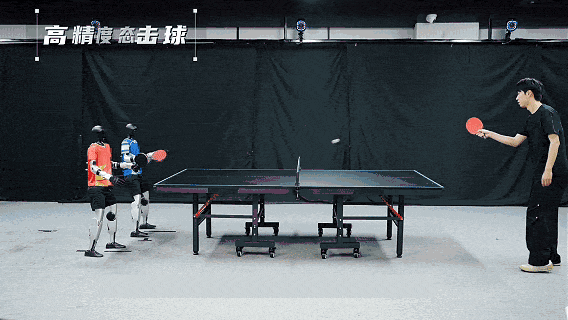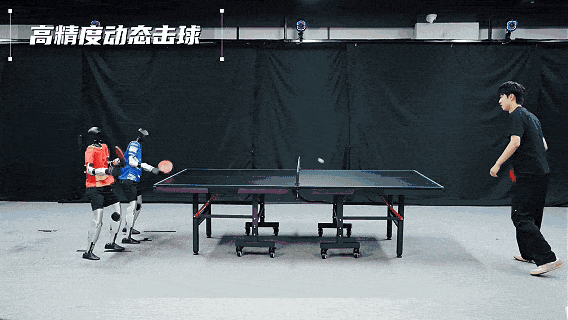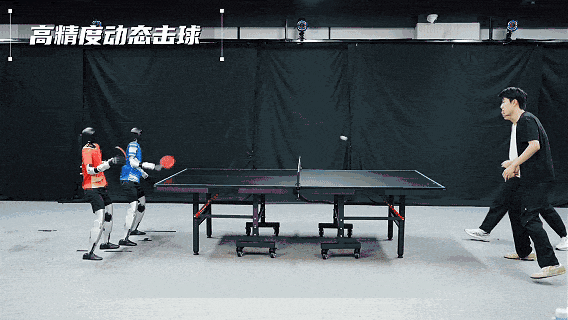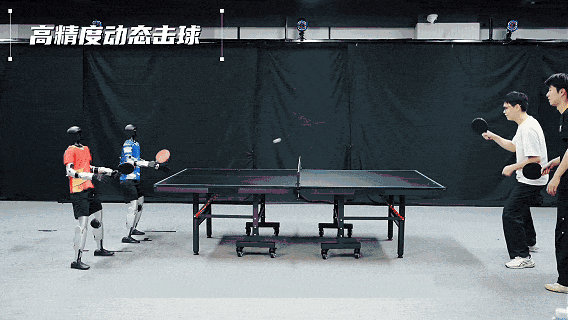
近日,源策未来正式发布PingpongDuo,这是首个人形机器人乒乓球双打系统。通过联合站位规划与全身运动控制,两台宇树 G1 能够交替完成击球、让位和回位,为人形机器人协同运动提供了一种实现路径。相关论文《PingpongDuo: Agile Humanoid Table Tennis Doubles with Safe Team Coordination》已公开为 arXiv 预印本。
在这项研究中,青瞳视觉(CHINGMU)提供了高精度光学动作捕捉设备,支持研究团队开展人体运动数据采集、乒乓球及球拍运动追踪、仿真参数标定与实机运动状态测量,为机器人运动学习与实验验证提供数据和测量依据。

01丨从协同控制到真实测量,如何让机器人打好每一拍?
双打过程中,机器人既要规划自己和队友的站位,也要衔接移动与击球。研究团队将双机协同规划、移动技能与击球控制相结合,并利用真实测量数据标定乒乓球飞行、反弹和接触参数,让仿真训练更贴近真实运动场景。
实验结果显示,在仿真环境中,PingpongDuo相比已有先进基线方法,将回球成功率提升了13.2%。在真实机器人实验中,单台机器人可在2.4秒内完成总移动距离为2.15米的让位与回位动作,峰值速度达到2.23米/秒;两台人形机器人则实现了超过10次连续交替击球,验证了系统在双机协同与动态运动控制方面的可行性。
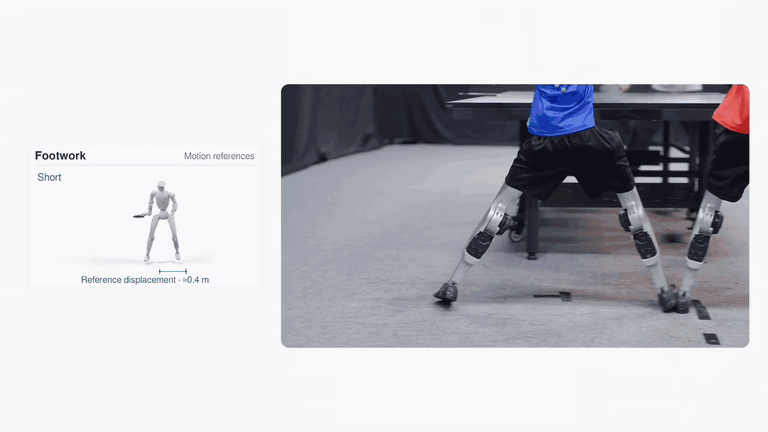
这些能力的背后,是算法、数据与真实测量的协同。
青瞳视觉提供的人体全身运动数据,为机器人移动技能学习提供参考;对乒乓球与球拍运动的追踪,为球路分析和击球交互建模提供测量依据;物理仿真参数标定与实机运动状态测量,则帮助研究团队分析仿真与现实之间的差异,为控制策略优化和实验验证提供支持。
让运动被精准记录,让训练有真实数据作为依据,让模型能力能够在实机中得到验证。
02丨从一张球台,走向更多运动场景
从单台机器人挥拍对拉,到两台机器人交替配合;从乒乓球台,到网球场、篮球场、卡丁车,青瞳视觉正持续拓展动作捕捉技术在机器人运动领域的应用。而场景拓展的意义,不止于增加几个 Demo,更在于让每一次运动实践都能沉淀为可学习、可验证、可复用的数据资源。
此次围绕 PingpongDuo 展开的合作,也是青瞳视觉与源策未来共同探索这一方向的重要实践。面向未来,双方将围绕具身智能模型研发需求,进一步深化多场景运动数据采集、高精度真值数据构建、模型训练验证与机器人性能评测等方面的合作,让真实数据更有效地服务于模型研发与实机实验。
具身智能的运动能力,不会在某一张球台上练成,而需要在多样、真实、可量化的场景中持续训练与验证。青瞳视觉也将继续携手更多生态合作伙伴,推动高质量运动数据积累与模型能力迭代相互促进,助力机器人从单体技能突破走向多机协同,从场景验证走向持续进化。
让每一颗被机器人击出的球,都不止于一次精彩回合,更成为下一个机器人、下一个模型、下一次协同持续学习与优化的数据起点。