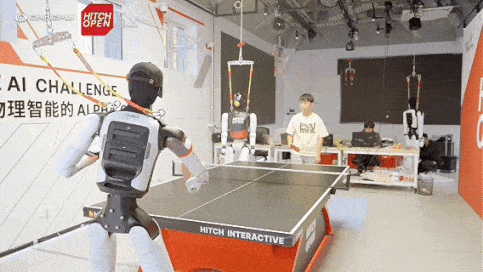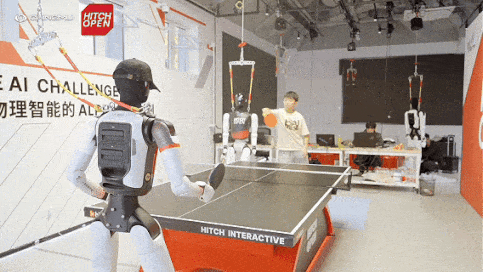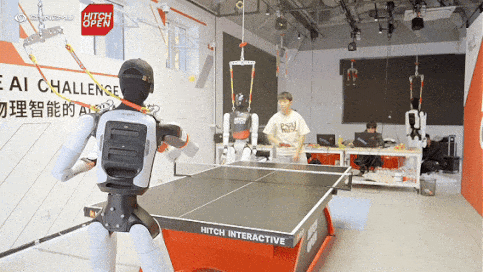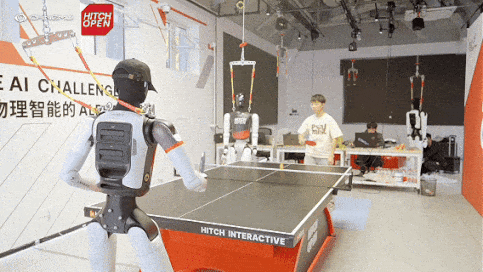
机器人乒乓球对打是双方目前具有代表性的技术应用场景之一。
高速飞行的小球、不断变化的落点与复杂的旋转,要求机器人在短时间内完成球路判断、击球规划和动作执行。稳定获取球体与机器人本体的运动信息,是支撑这一过程的重要基础。
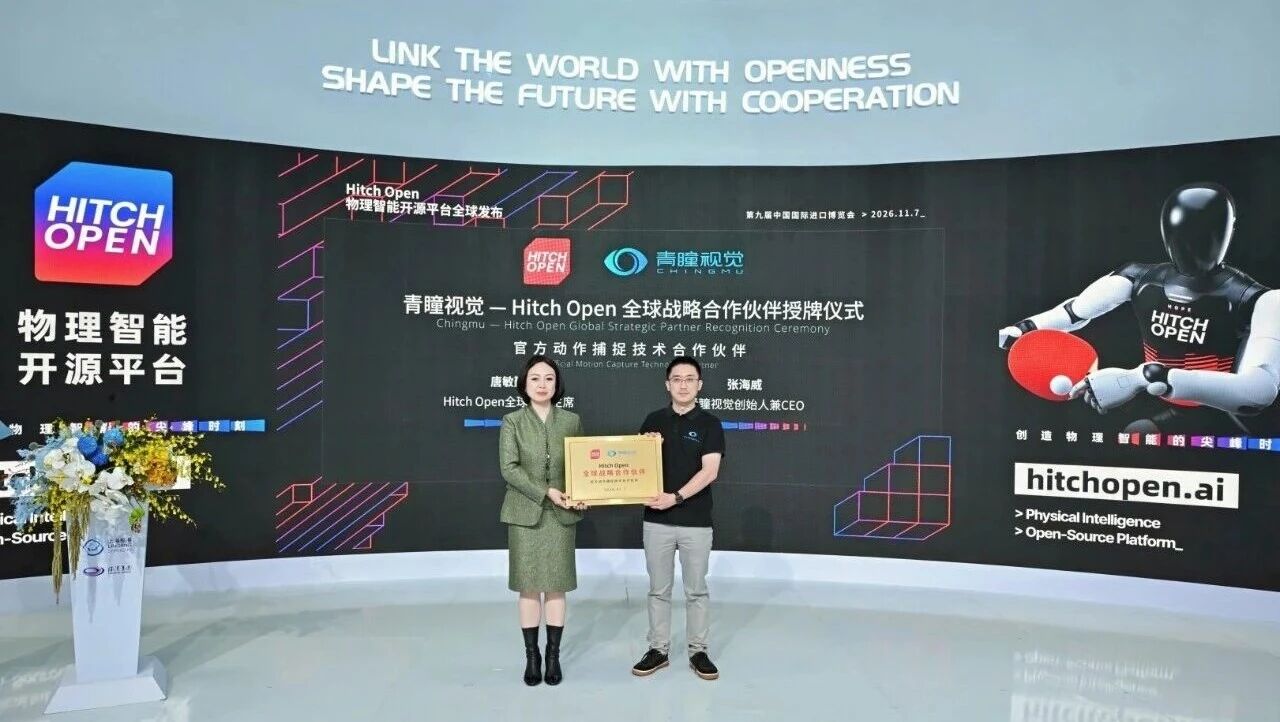
在2026世界人工智能大会期间,智元机器人联合青瞳视觉、北京大学、北京智源人工智能研究院(BAAI)、UC Berkeley等团队,共同呈现HOPE AI自主决策人形机器人乒乓表演赛,以全球首个全程自主决策、完成乒乓球对抗的全尺寸双足人形机器人的身份,与现场观众展开无遥控、无脚本、无人工干预的实时人机对抗。而在机器人完成每一次精准挥拍的背后,青瞳视觉都承担了其中至关重要的一环——高速球体及机器人本体的三维轨迹捕捉,为动态交互提供运动真值数据。

Hitch Open联合创始人、加州大学伯克利分校ROAR平台主席Dr. Allen Y. Yang曾在采访中介绍,机器人乒乓球研究的一大难点,是如何准确感知周围动态场景的变化。乒乓球体积小、运动速度快,在三维空间中获取其飞行轨迹的同时,进一步获取旋转参数,对感知系统提出了更高要求。团队采用青瞳视觉光学动捕系统开展高速、高精度捕捉,帮助研究球的运动轨迹及旋转对球路的影响,为机器人应对复杂来球提供支持。
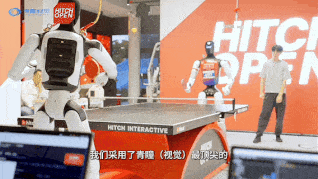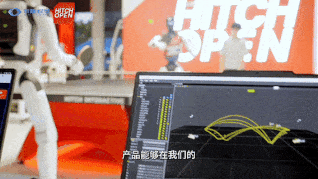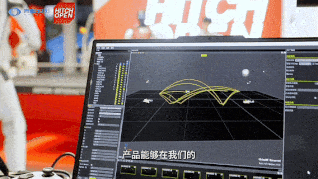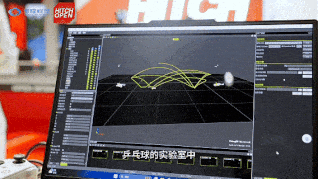
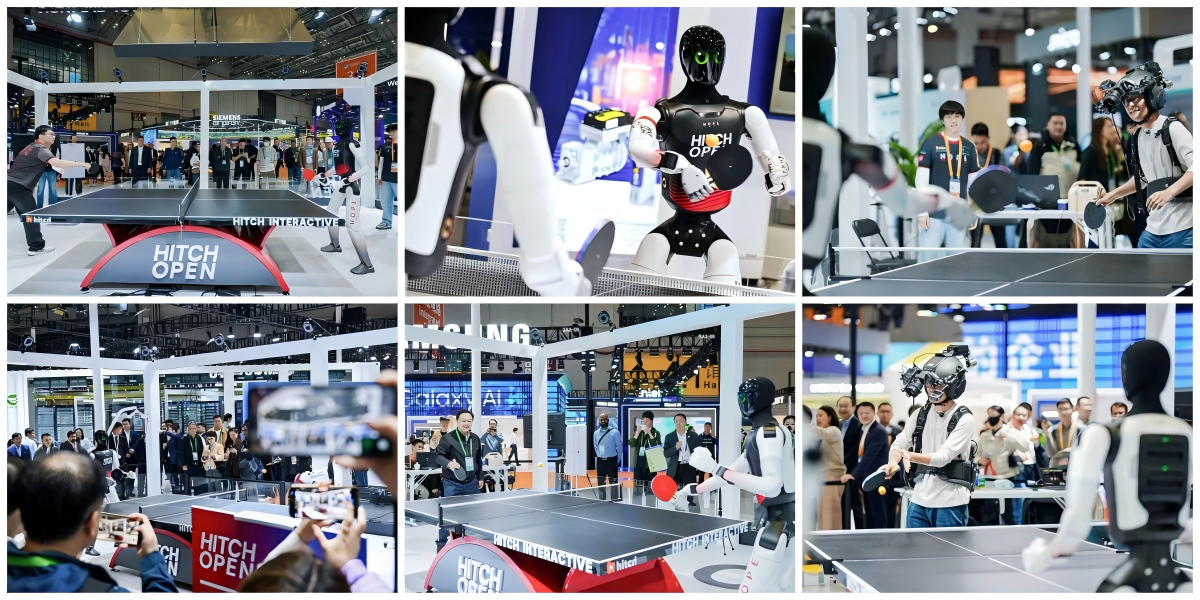
发布会现场,两台搭载 Hitch Open 开源物理智能模型的人形机器人展开乒乓对打,最终对打定格在142 拍。据Hitch Open方面介绍,该成绩创下机器对机器自主决策乒乓对打的世界纪录。青瞳视觉K系列动作捕捉系统为这一实践提供了连续、准确的空间运动信息,为后续预测与控制提供可靠输入
进博会期间,青瞳视觉高精度动捕技术支撑的乒乓球机器人对抗演示也再度成为关注焦点,吸引影视飓风UP主Tim等大批参观者驻足围观、争相体验,现场人气火爆、人流如织。
从捕捉运动,到提供实时空间运动数据。
从公开展示到连续对打,这些实践呈现了高精度动作捕捉技术在机器人动态交互中的应用价值,也为双方进一步拓展更多物理智能挑战与测试场景提供了合作基础。