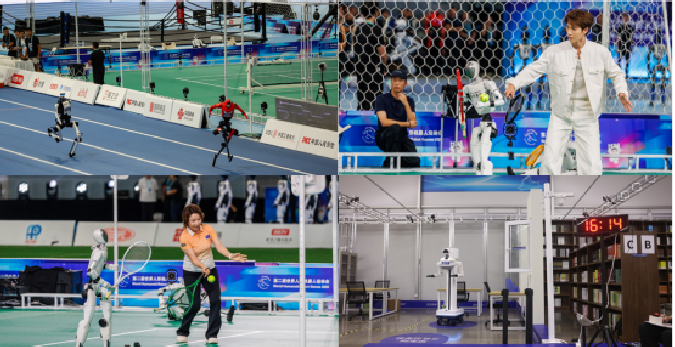
机器人打网球、跑百米、跳啦啦操的画面刷屏背后,有一条容易被忽略却越来越关键的“数据线”——青瞳视觉作为本届运动会动作捕捉技术支持单位,通过高精度光学动作捕捉系统,为开幕式网球赛及多类场景赛提供定位追踪与运动数据采集支持,把机器人在真实赛场中的位置、轨迹与姿态,转化为可记录、可分析、可训练的数据。
一、开幕式“AstraTennis时刻”:动捕让机器人“看得准、打得准”
8月22日开幕当晚,银河通用人形机器人登上网球场,与网球名将郑洁及“体验官”李昀锐完成全球首次由大型赛事直播的人机全自主网球对打。单打与双打环节中,机器人自主判断来球落点、移动到位、调整姿态,完成正手、反手、发球、接发、底线调动与网前截击,甚至在高速攻防摔倒后重新起身继续对打。
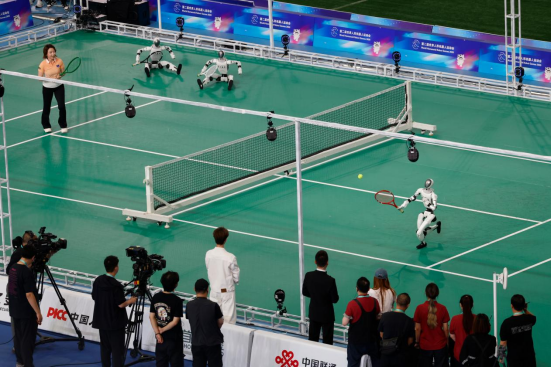
高速球类是动捕系统最苛刻的考验:网球飞行快、活动空间大、弹跳轨迹复杂,机器人要在极短时间内完成球体识别、三维定位、轨迹预测与挥拍执行。青瞳视觉用光学动捕对球体与机器人本体做实时三维定位与追踪,把球的速度、落点与机器人空间位姿实时输入决策与控制系统。
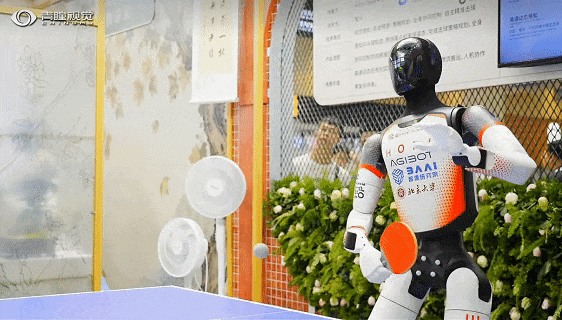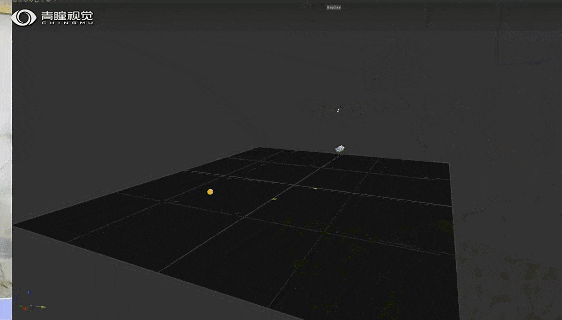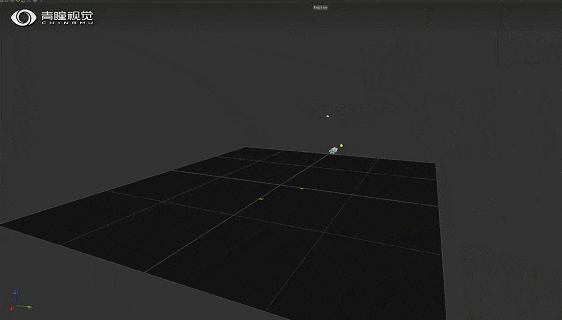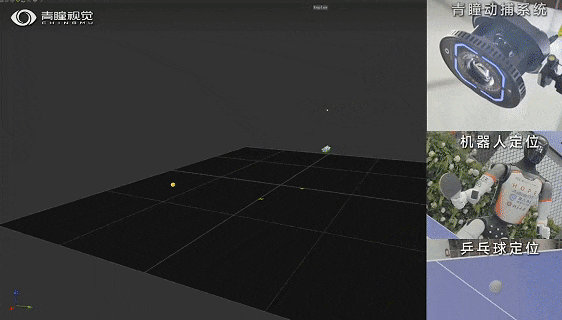
这套能力此前已在智元HOPE AI乒乓球表演赛中验证——青瞳视觉K(鲲鹏)系列光学动捕系统以300fps帧率、±0.02mm精度追踪高速球体与机器人。
在银河通用与清华大学联合提出的LATENT框架中,动捕采集的正手、反手、侧步、交叉步等人类动作数据,让机器人摆脱预编程局限,正手击球成功率提升至90.9%。
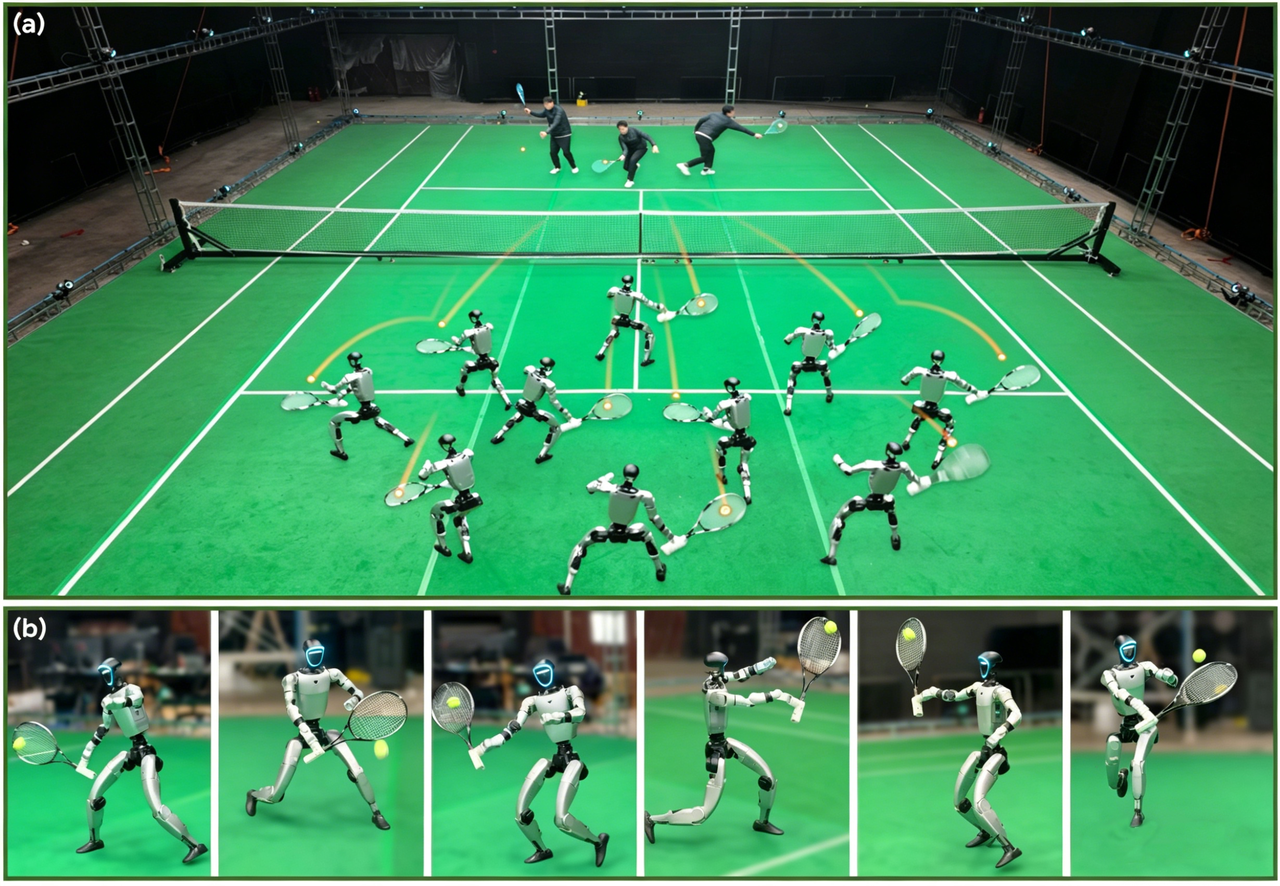
球类对抗不只是表演,更验证了“外部测量→数据→决策”闭环的可行性。
二、场景赛全景捕捉:把21项“真场景活儿”变成可量化数据
本届场景赛从首届的6项扩容至21项,覆盖家庭、酒店、工业、应急救援、医院、商超等9大真实场景,其中6个赛项按职业岗位设置并在馆内1:1复刻实景作业环境:
家政服务岗(家庭):收拾散落杂物、叠衣收纳进柜、清洗晾晒衣物;
餐饮制售岗:按语音点餐取餐、微波炉加热、接取不少于200毫升饮料并送至交付区;
零售服务岗(商超):按外卖小票拣货、巡查补货、归位乱放商品;
打包入库岗(工业)、消防救援岗(应急)、药剂师(医院)等长流程任务。
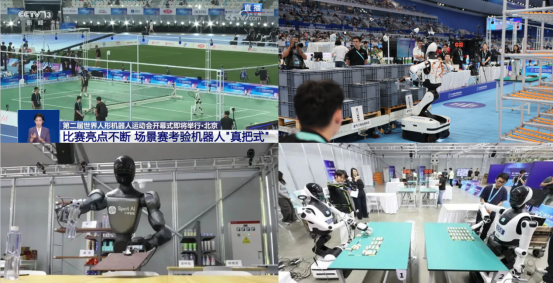
场景赛的最大特点是“全自主、长流程、真场景”,机器人独立完成感知、决策与操作。此时青瞳视觉的动捕系统并不参与机器人的控制与决策,而是作为独立的外部测量工具,提供有标记与无标记相结合的技术方案,以K系列、MC系列、R3等动捕设备配合CMAvatar软件,对整片赛场机器人进行全景式定位追踪,连续记录位置、姿态、轨迹、速度与稳定性。
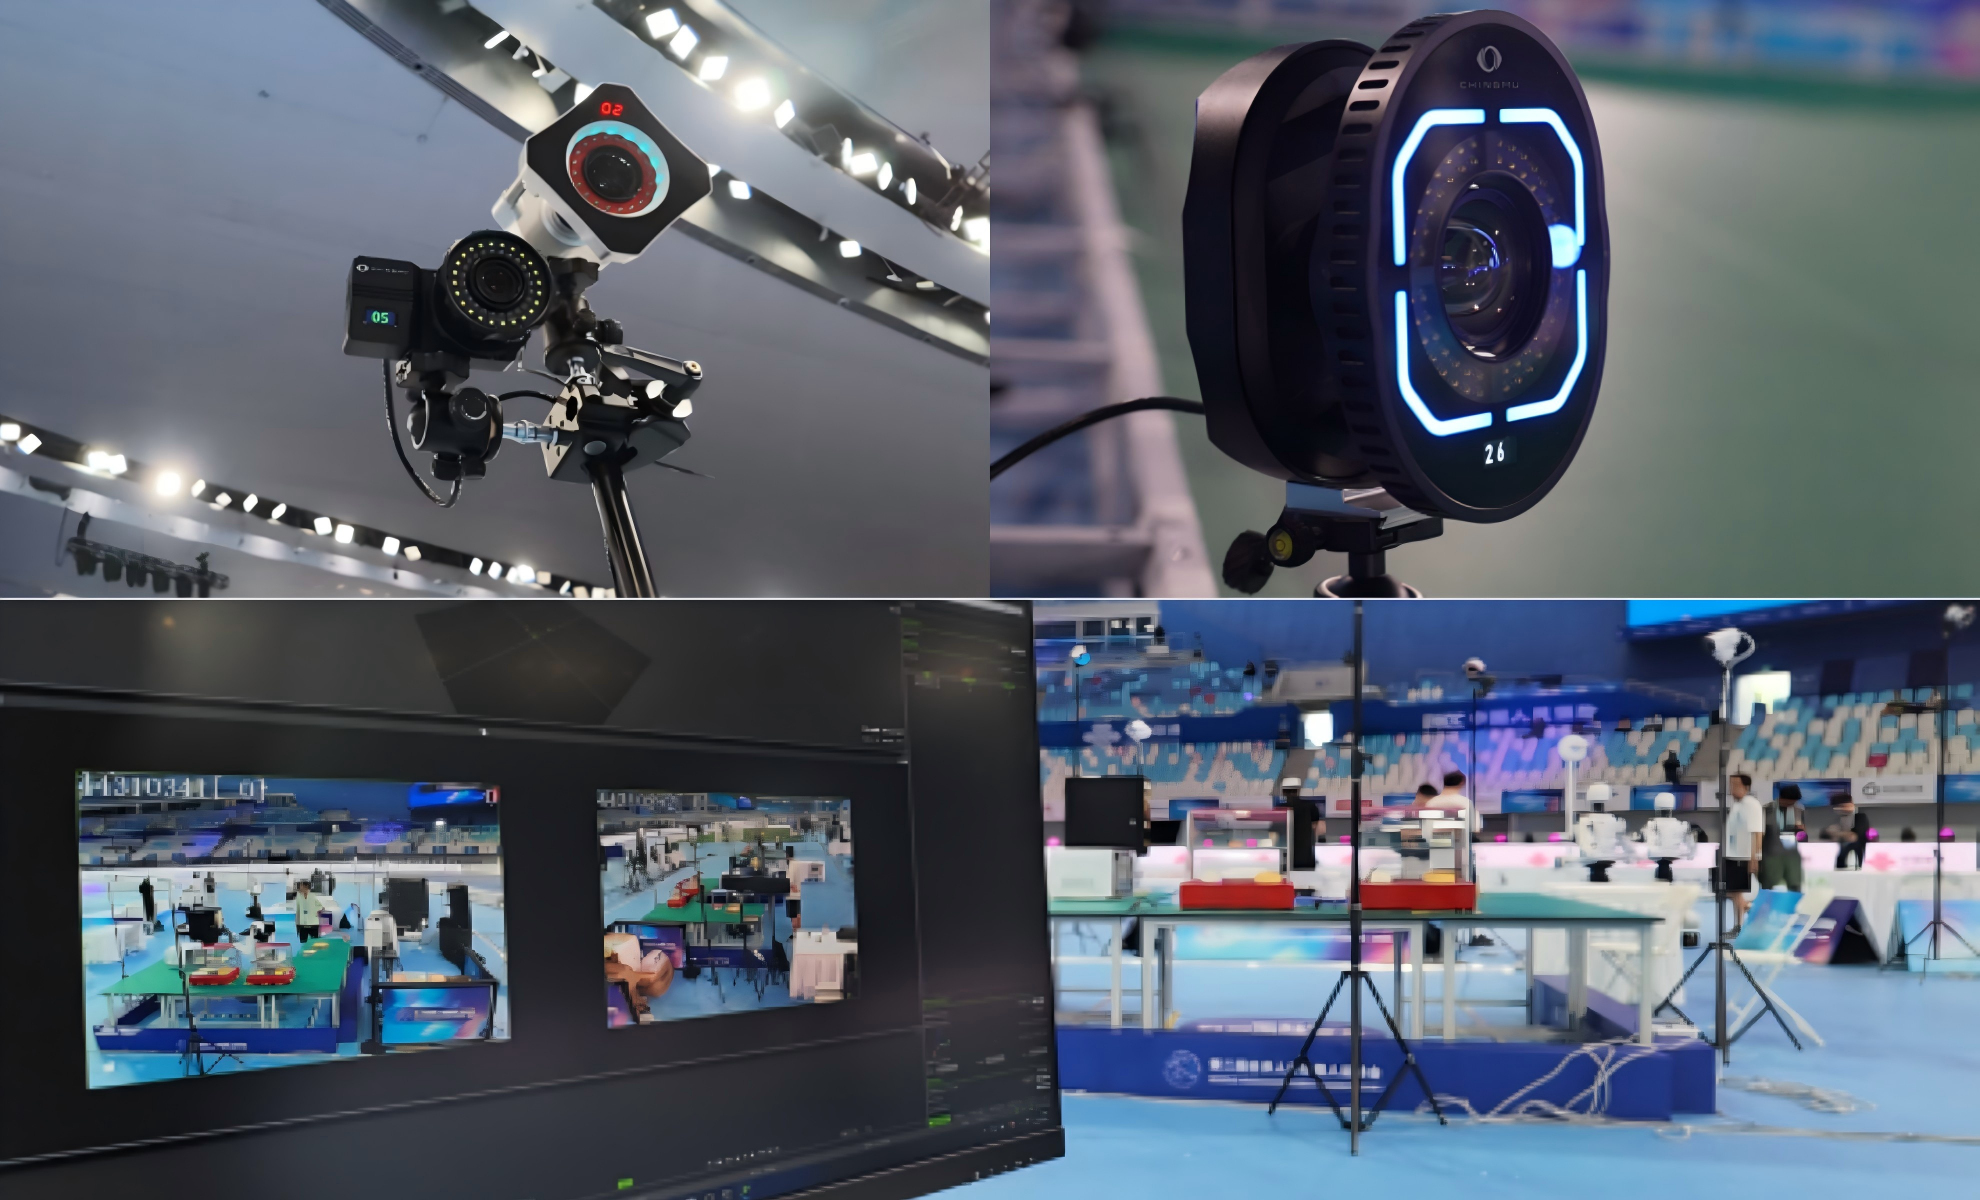
普通摄像机记录“发生了什么”,动捕记录的是“这个动作究竟是怎么发生的”——执行偏差、姿态抖动、轨迹偏差这些肉眼难辨的问题,从此有了客观数字。
三、从赛场到研发:数据如何驱动机器人进化
动作捕捉的价值不止于赛后复盘。,在青瞳视觉的实践中已形成一条完整用途链路:真实世界动作→高质量运动数据→机器人训练与优化→真机执行→外部测量与验证→数据再次回流。
首先是评测。 青瞳视觉RoboEval机器人运动测评平台以亚毫米级精度实时捕捉机器人全身运动轨迹,通过分析姿态稳定性、轨迹精度、重心偏移误差、转弯响应速度等数十项量化指标,可以一键导出机器人评测报告。这相当于为机器人做了一次全身“体检”——运动精度是否达标?轨迹偏差是否在合理范围内?姿态控制是否稳定?这些问题都有了数据支撑的答案。在研发过程中,动捕可以帮助检测机器人的运动状态、辅助升级迭代控制算法;进入量产环节后,则可以对各项性能指标进行评价,判断是否满足出厂要求。
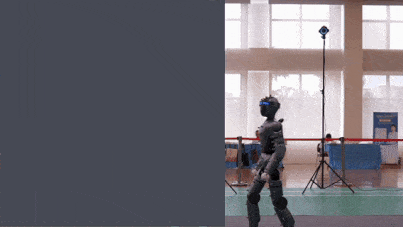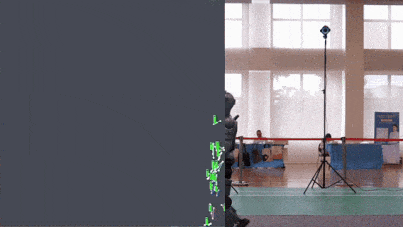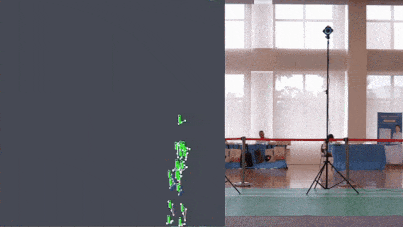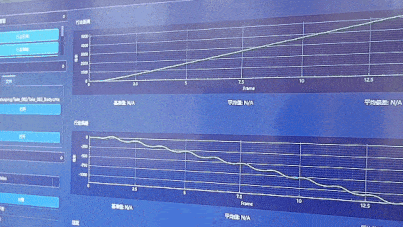
其次是训练。 青瞳视觉支持从动作数据采集与数据集构建,到机器人训练、控制算法验证,再到遥操作实时驱动、全场景性能评测——覆盖人形机器人研发全流程。通过部署高性能动捕相机阵列,系统可以同步实现高速运动对象与机器人本体的六自由度空间定位及位姿追踪,以亚毫米级精度、低延迟的采集能力,完整捕捉运动轨迹与机器人关节的实时动作数据。这些数据作为真值,为机器人运动学建模、控制器优化等提供至关重要的训练标签与验证基准。

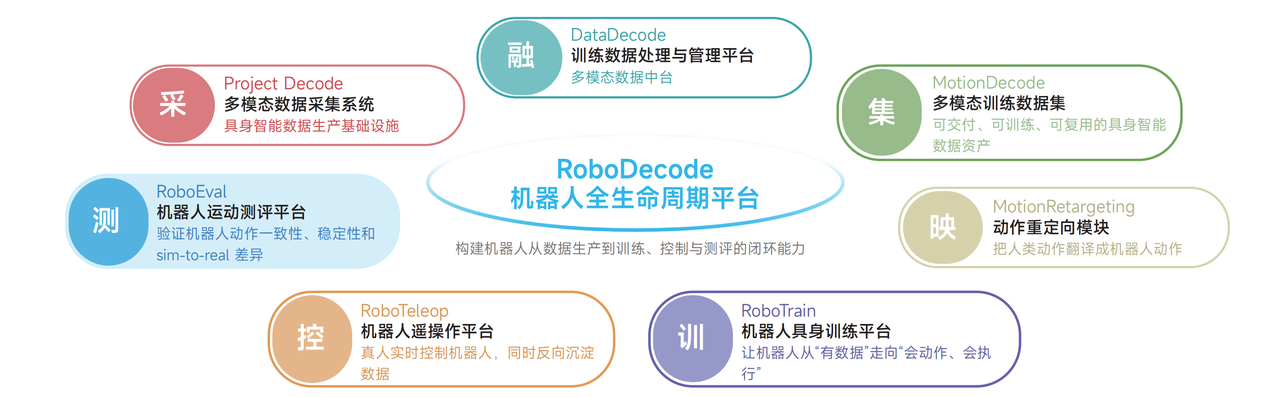
支撑上述能力的,是青瞳视觉RoboDecode机器人全生命周期平台——以光学动捕与多模态感知为基础,构建“采、融、集、映、训、控、测”七大模块。从现实世界采集数据,经融合与标注形成数据集,通过动作映射适配不同本体,借助训练与控制生成执行策略,最后回到真实赛场进行测量验证,输出结果又推动下一轮采集与优化。
从开幕式上机器人与网坛名将的网球对抗,到场景赛中机器人完成一个个真实任务,青瞳视觉始终在做同一件事:把真实世界的运动转化为机器人可以“读懂”的数据。而支撑这一切的,是青瞳视觉从数据采集、处理、训练到评测的全链路能力——做机器人的“首席教练”与“金牌考官”,为具身智能产业提供底层数据技术支持。