首页>知识资源>公司动态
知识资源
公司动态

两台机器人,打出一场默契双打!CHINGMU青瞳视觉助力源策未来解锁人形机器人新玩法

文章来源:

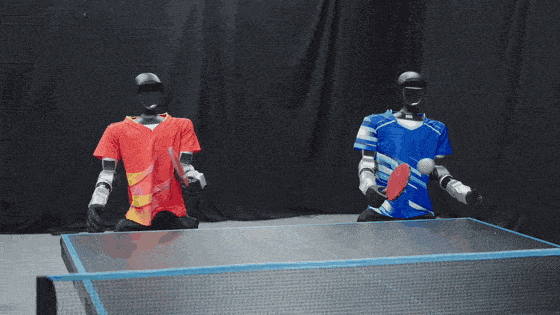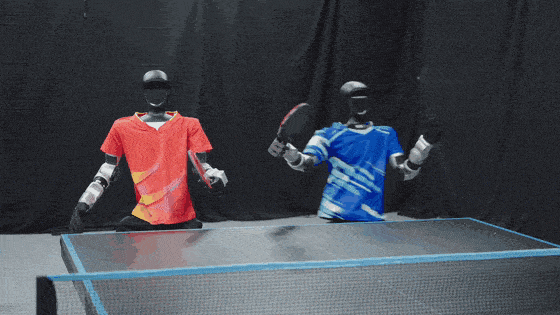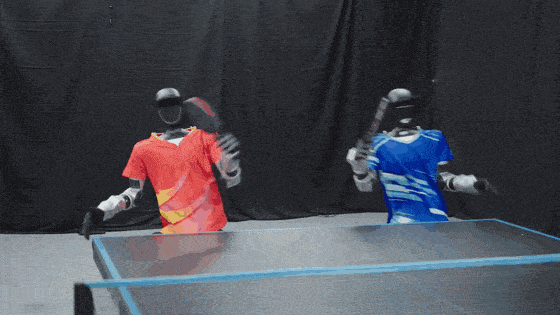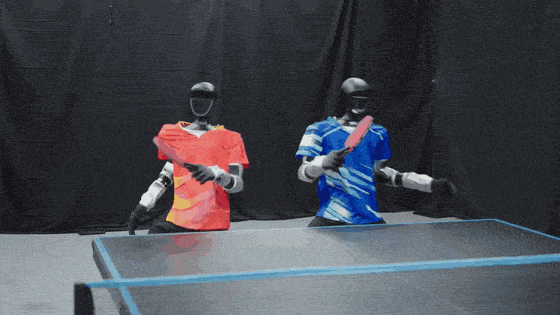
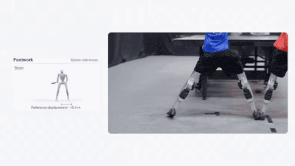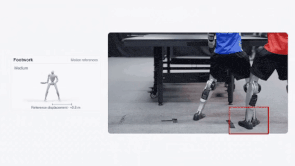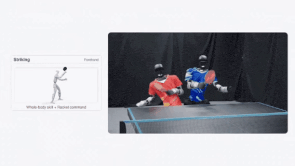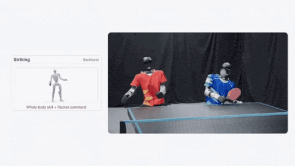
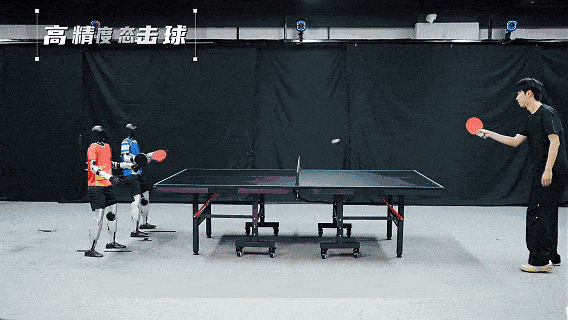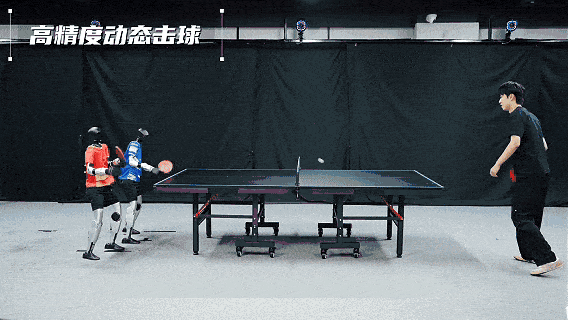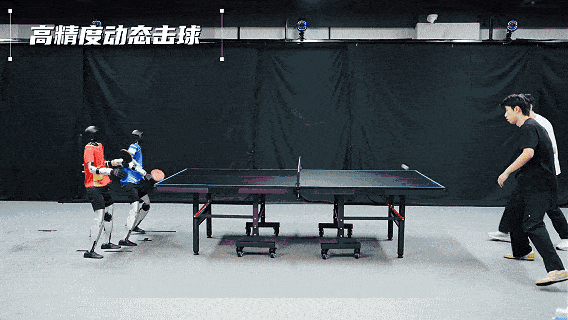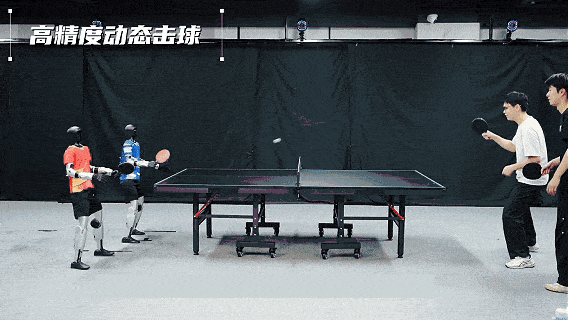
来球,挥拍,回球;移动,避让,协同......


当一台机器人完成击球,另一台已经准备上前。刚刚挥完拍的队友,需要及时让位,再赶回自己的下一次击球位置。


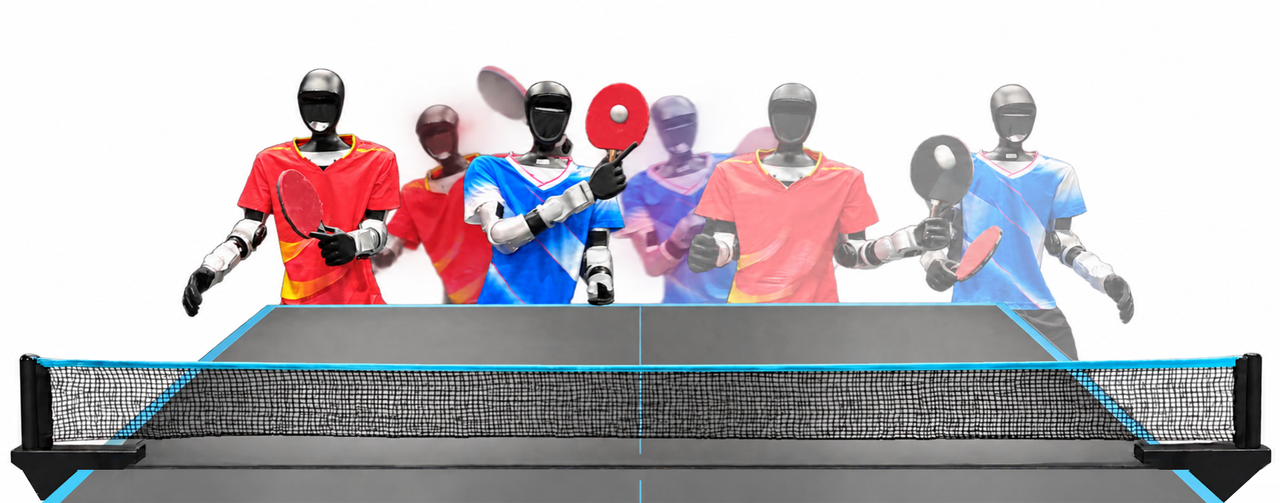
这是源策未来正式发布的首个人形机器人乒乓球双打系统PingpongDuo 在真实球台上的一幕。


对人类球友而言,双打轮换接球是基本功。对机器人而言,它把高速感知、全身运动控制和双机协同,放进同一道考题。


在这项研究中,CHINGMU青瞳视觉提供了高精度光学动作捕捉系统,支持人体运动数据采集、乒乓球及球拍运动追踪、仿真参数标定与实机运动状态测量,让机器人运动学习有参考,让模型训练有依据,让实机表现能够被测量和验证。


Part 01


Teamwork!从一拍好球,到一场好配合


在机器人打乒乓球场景,青瞳视觉已是“常驻选手”。


人机对打、机机对打,从国内舞台到国际现场,高速运动追踪与实机测量能力在多个项目中得到验证,也积累了面向不同系统的成熟应用经验。每一次连续对打,都离不开感知、算法、控制、数据与硬件的共同配合。这些经验,也为新的挑战打下基础。


这一次,源策未来把两台机器人放在了球台同一侧。任务随之多了一层:接好自己的球,也要给队友留好下一拍。


乒乓双打有一条明确的规则:同队两名选手必须交替击球。即使球正好飞到面前,只要还没轮到自己,也要把这一拍交给队友。


于是,两台机器人必须在有限空间里同时考虑来球、自己和队友的运动状态。


5-compressed-2026-11-02_11-11-47


让位不够,可能挡住队友,甚至发生碰撞;让得太远,又可能赶不上自己的下一拍。快速横移还会改变身体姿态和运动速度,影响球拍触球时的位置与方向。


这一场配合,有三道题要同时做好:


● 看得准。获取可靠的球与机器人状态信息,为轨迹预测和动作规划提供依据。

● 接得上。把移动、制动和挥拍连续衔接起来,适应上一动作留下的姿态与速度。

● 配合好。按照交替击球的规则安排站位,在为队友腾出空间的同时,为自己的下一拍保留回位余地。


PingpongDuo 的思路是:来球触发站位规划,底层控制持续执行。每次来球时,团队规划器同时为两台机器人选择横向站位目标;学习得到的风险模型则评估两台机器人执行候选站位时,身体各部位是否存在过度接近或发生碰撞的风险。


如果预测风险超标,系统就调整候选站位,尽量保留当前击球者的目标,让队友作出更多站位配合。就像双打中的一次默契换位:优先照顾这一拍,再为下一拍留出空间。


11月18日1_compressed


另一项巧妙的设计,是两台机器人能够共享同一套控制策略。通过对观测、指令、参考动作和关节动作进行左右镜像处理,系统让两台机器人以对称方式完成击球与让位,无需分别训练两套独立的控制策略。


仿真对比结果显示,在采用相同学习风险过滤器的条件下,相较于规则式站位策略,学习得到的联合站位策略将平均连续合法回球数从 3.79 次提升至 4.87 次。


没错,机器人之间也要讲究 Teamwork!


Part 02


记录真实 → 校准仿真 → 回到真实


机器人在球台上的每一次配合,背后都连接着一条完整的研发路径:采集真实运动、校准仿真环境、训练控制策略,再回到实机中运行和验证。


在 PingpongDuo 的研究实践中,青瞳视觉光学动捕系统始终支持并贯穿着这些环节。同样是真实运动数据,在不同阶段承担着不同任务。

3


Step1 真实人体运动:机器人如何学会给队友让位?


人类打双打,脚下藏着很多经验:什么时候侧移,什么时候收步,击球之后怎么腾出空间,又怎么为下一拍回到位置。


这些很难用语言讲清楚,却可以被记录。


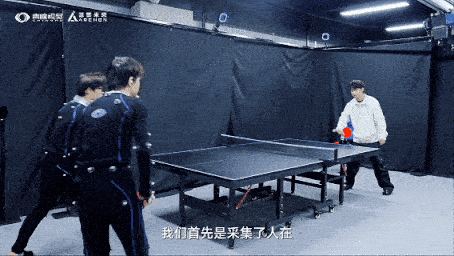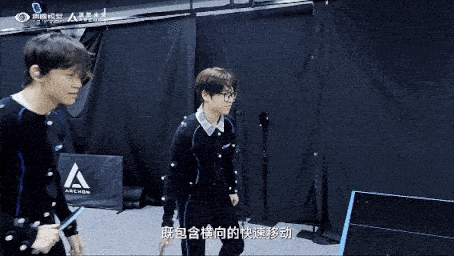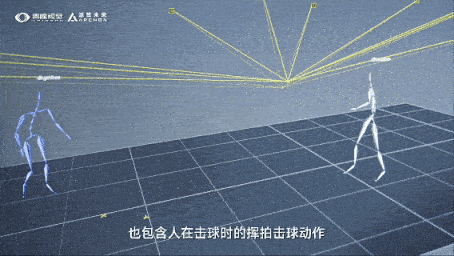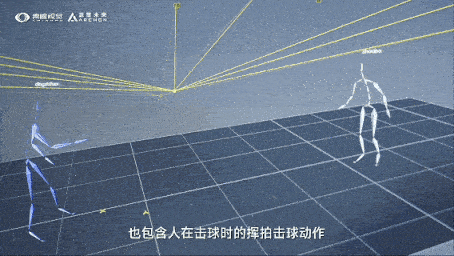
源策未来通过CHINGMU动捕系统采集真人双打全身运动,并切成约 200 段步法片段,覆盖击球准备、非击球方让位、回位三类动作,再重定向到机器人的身体结构。


机器人随后在训练中学习跟踪目标位置与速度、保持平衡,以及到位后的制动与等待

11月13日_compressed


接下来,还要练好动作之间的衔接。挥拍结束时,身体可能仍有转动;下一球到来时,脚步也未必已经完全停稳。研究团队让步法从击球结束后的身体状态开始训练,也让击球适应移动留下的姿态与速度,使两类技能能够连续切换。


真人运动由此从现场示范,转化为机器人学习步法与全身协调的参考。


Step2 真实球体运动:仿真里的乒乓球,怎样才能更像真实的球?


此前的机器人乒乓球研究,大多采用无球的球拍目标跟踪方式;PingpongDuo 则把球真正引入仿真场景,用回球结果来训练动作修正。既然球进了仿真,仿真里的球首先就得足够接近真实。


球在空中怎样减速,落台后怎样反弹,碰到球拍又飞向哪里——这些过程模拟得不准,仿真里练好的动作,到了实机上就可能打不准。


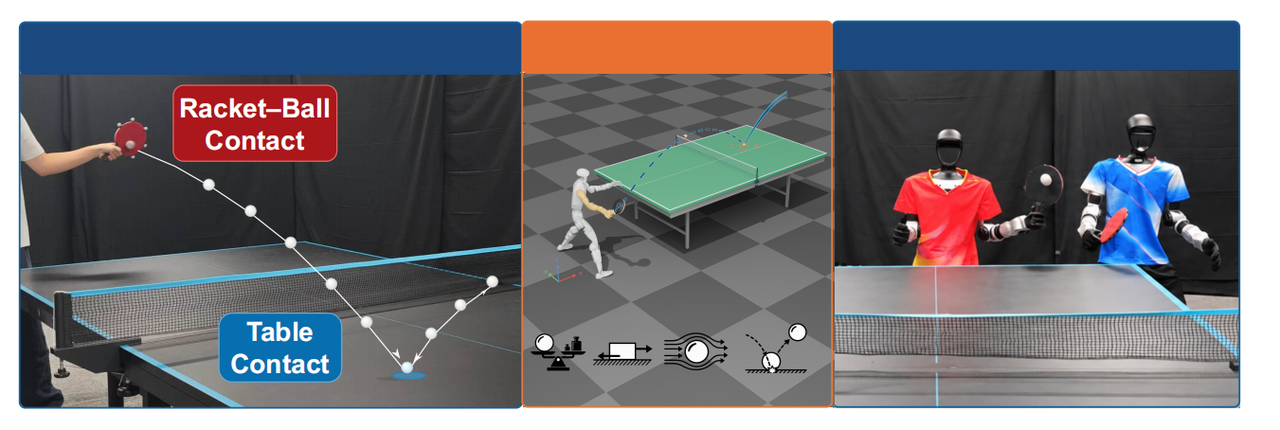
为此,研究团队借助青瞳视觉动捕系统,记录真实球体与球拍的运动,用实测数据开展分阶段标定:先校准飞行与台面反弹,再校准球拍碰撞。


第一步,通过垂直落球和斜向撞台实验,辨识空气阻力、台面恢复系数与摩擦参数。垂直落球帮助判断下落和反弹过程是否准确;斜向撞台则补充球沿台面方向的速度变化,用来校准摩擦响应。


第二步,把飞行与台面参数固定下来,再通过运动中的球拍击球实验,拟合球拍与球碰撞时的反弹规律。由于球拍本身也在移动,计算碰撞前后的球速时,需要以球拍接触点的运动速度为参照。

6ce0e955-cac9-466b-9e14-dead0ed491cb


这样分阶段处理,可以减少不同模型之间的误差补偿,让球拍接触参数的拟合尽量少受飞行模型误差的影响。


经过标定,仿真环境有了实测依据,但仍无法覆盖现实中的所有变化。因此,训练时还会在这个环境中随机改变球的质量、空气阻力、摩擦和反弹等参数,帮助策略适应一定范围内的建模误差与物理条件变化。


在这套环境中,训练的目标是让机器人在快速移动后,身体尚未完全稳定时,仍能有效回球。


研究团队保持基础技能不变,让机器人先移动、再尝试击球,只训练持拍臂的动作修正。球拍能否触球、球能否过网并落在对方球台内,都会参与训练反馈;完成有效回球后,还会进一步考察落点精度和过网余量。同时,训练保留对球拍跟踪、身体稳定和修正幅度的约束,让动作调整兼顾回球效果与运动稳定性。


Step3 真实机器人运动:机器人真正打起来,系统怎么知道它和球在哪里?


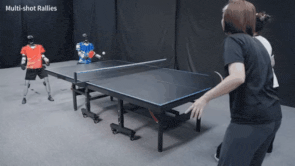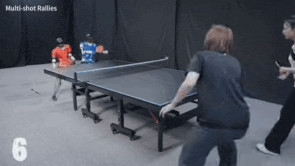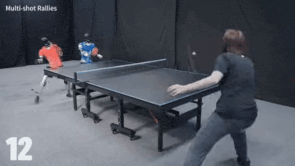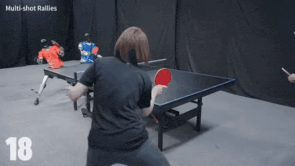
回到真实球台,动捕继续为系统提供机器人与球的运动状态观测。


在源策未来发布的论文《PingpongDuo: Agile Humanoid Table Tennis Doubles with Safe Team Coordination》中明确指出,“我们的实机系统依赖于外部动作捕捉来估计机器人和球的状态(Our real-world system relies on external motion capture to estimate robot and ball states. )”。


这意味着,外部动捕在这里不仅用于实验后的数据分析,还直接参与实机系统运行所需的状态估计。


在本次实验采用的技术架构下,青瞳视觉提供的高精度光学动作捕捉系统,为机器人与球体的空间运动状态测量提供支持,构成了实机双打重要的外部感知基础。

11月18日_compressed 1


根据论文公布的实机实验,两台机器人实现了超过 10 次连续交替击球;单台机器人在 2.4 秒内完成总移动距离 2.15 米的让位与回位循环,峰值速度达到 2.23 米/秒。


这些数字,对应着球台上接连发生的动作:击球、让位、等待、回位,再迎接下一拍。


系统表现来自规划、控制、训练、数据与硬件的共同配合。青瞳视觉提供的数据与测量支持,让研究团队能够观察实机状态、分析执行偏差,并据此继续优化。


从记录人的动作,到校准球的运动,再到测量机器人的表现,动捕贯穿了这条从真实出发、回到真实的研发链路。


这也是青瞳视觉持续深耕具身智能的价值所在:让真实运动成为学习的参考、训练的依据、实验的支撑。


Part 03


从一张球台,走向更广泛的全身智能研发


乒乓球双打只是一个具体的应用场景,却把机器人研发中的多个关键问题集中到了一起:如何学习人类的协调动作,如何在仿真中还原真实的物理交互,以及如何获取机器人实际执行时的运动状态。


PingpongDuo为这些问题提供了一次具有代表性的研究实践。


而源策未来与CHINGMU的技术合作并不局限于乒乓球这一项运动任务,双方还将联合发布通用System 0模型相关技术成果,进一步展示高精度动作捕捉技术在机器人全身运动控制研发中的实际应用。


b3b0b493-56b8-4842-81c1-79c8b5efeadc


在通用System 0 全身运动控制研发中,CHINGMU的高精度光学动作捕捉技术同样发挥着重要作用:一方面采集不同地形、移动操作等任务下的人体全身动作,为机器人训练提供运动参考;另一方面,通过机器人真机全局位姿跟踪,为运动控制模型的测试验证提供外部测量依据。


从真实人体运动数据,到机器人运动控制与真机验证,双方正围绕全身智能研发中的不同需求,持续拓展技术合作。


从一张球台,到更丰富的移动操作与复杂运动任务,真实运动数据与高精度空间测量正在为机器人研发提供重要支撑。


下一站,不止于乒乓球。


Copyright © 2025 上海青瞳视觉科技有限公司 版权所有
沪公网安备31010602005676号 沪ICP备16005979号-1 网站地图