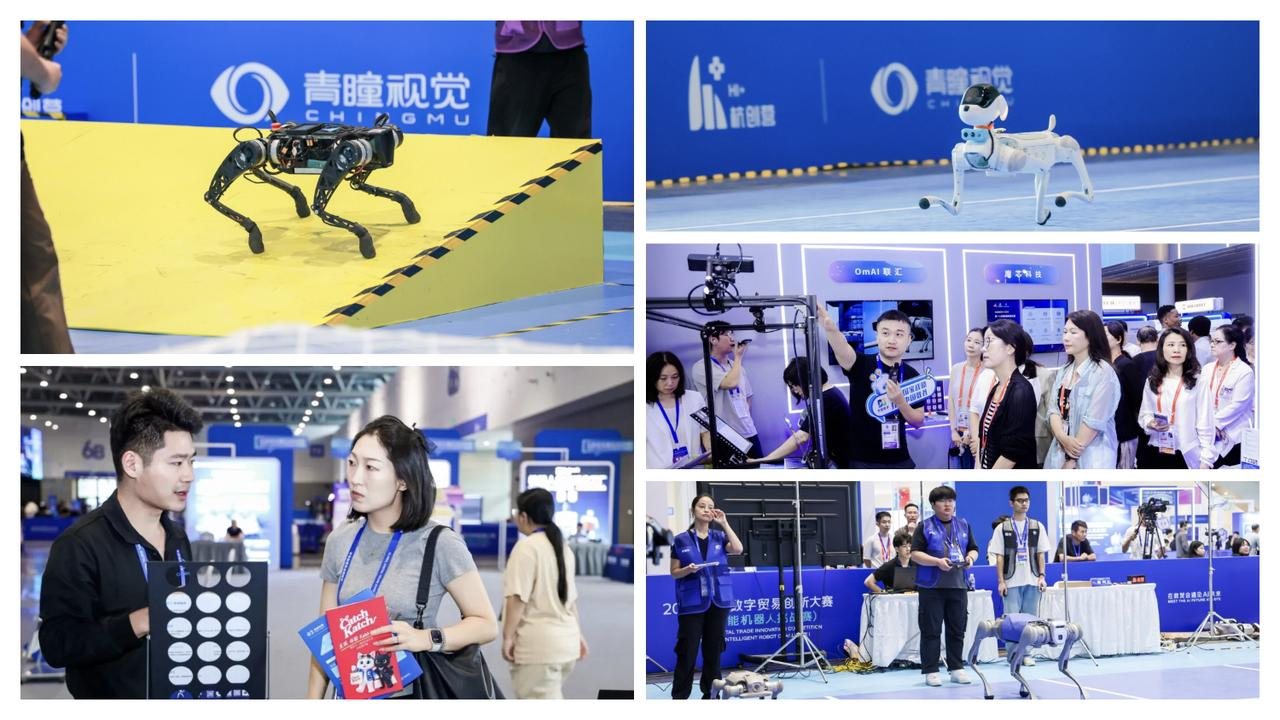
9月23日,第五届全球数字贸易博览会在杭州大会展中心启幕。同期,2026全球数字贸易创新大赛(具身智能机器人挑战赛)正式开赛,百余支赛队集结赛场,围绕100米竞速、折返跑、场地障碍赛、足球对抗、拔河、定点投篮等14个特色赛项展开角逐。
赛场上,机器狗高速奔跑,人形机器人腾挪跳跃;赛道旁,青瞳视觉光学动作捕捉系统正在持续记录机器人的空间位置与运动轨迹。当机器人真正进入竞技赛场,仅仅“看见它完成动作”还不够。
跑了多远?完成了多少次往返?持续运动了多久?跳起来的最高点究竟是多少?
这些直接关系比赛成绩的数据,需要一把足够准确、稳定的“尺子”。
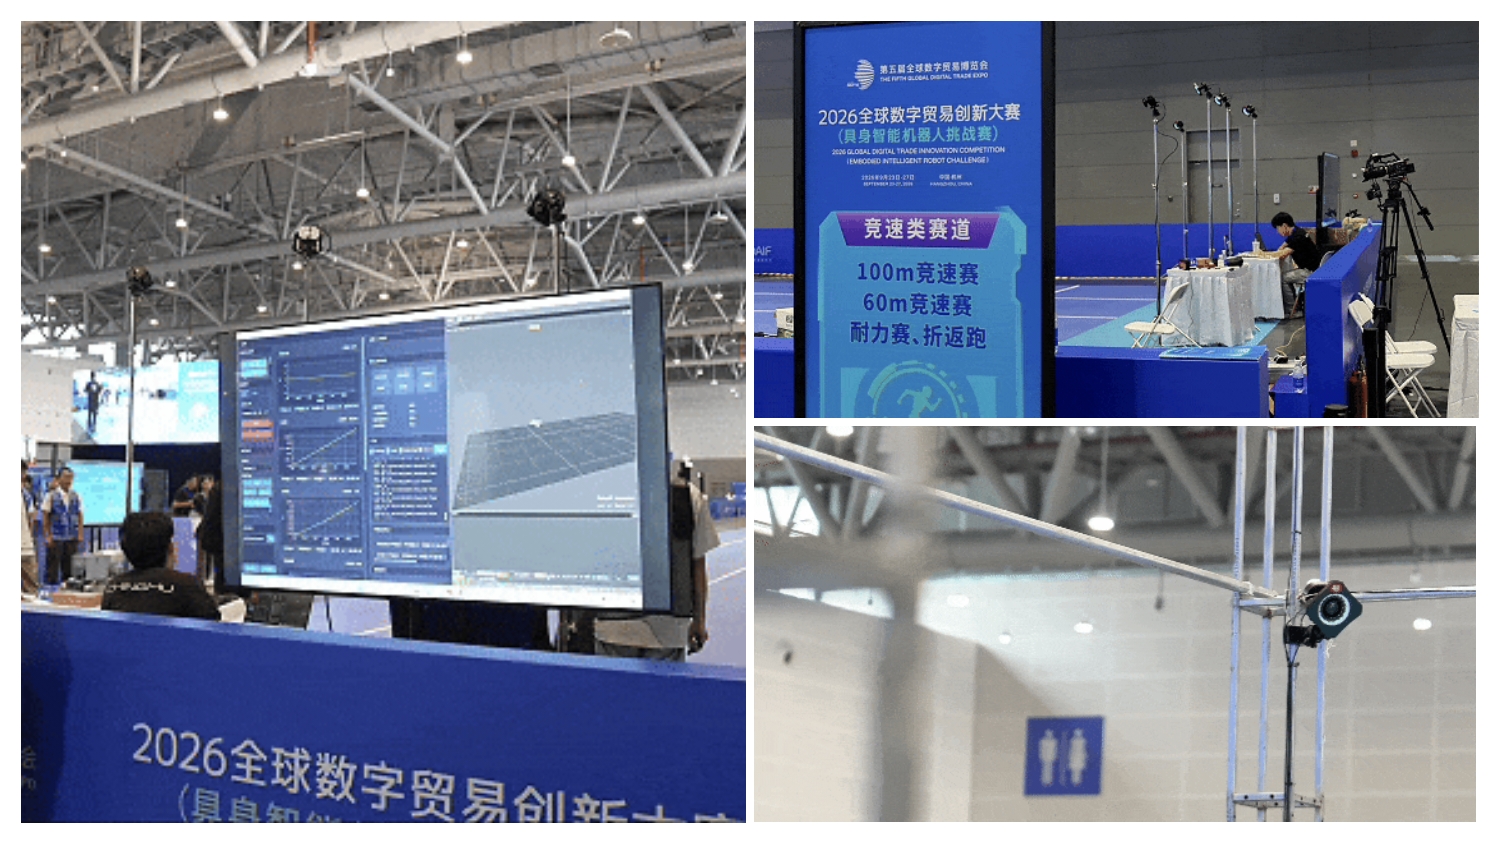
作为赛事支持单位,青瞳视觉(CHINGMU)以自主研发的高精度光学动作捕捉系统担纲赛事“电子裁判”,将机器人运动过程实时转化为可量化的三维数据,为赛事成绩判定提供客观、精准的测量依据。
Part 01
“电子裁判”上岗:给机器人竞技装上一把客观的“尺子”
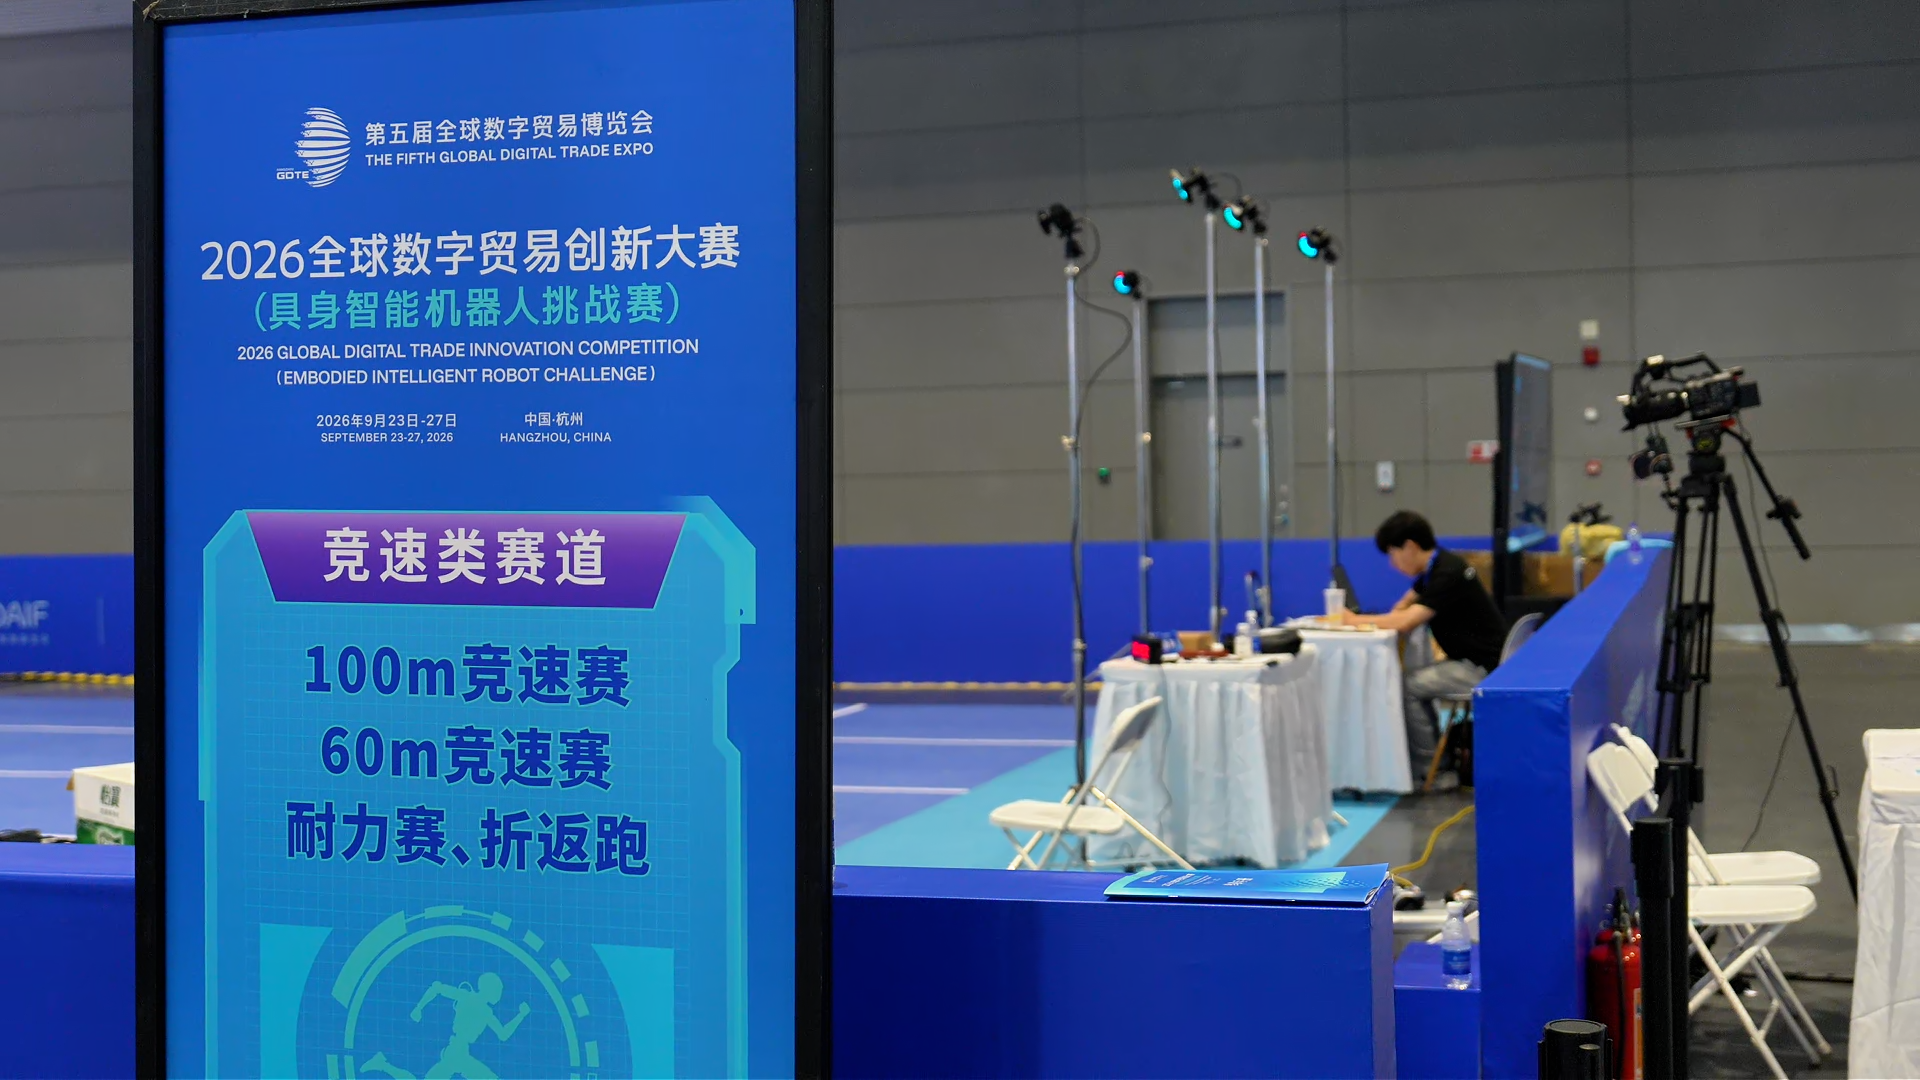
通过部署在赛场周边的光学动捕相机,青瞳视觉动捕系统持续追踪机器人的空间位置与运动轨迹,将真实运动转化为可计算、可量化的数据。
从“看见机器人在动”,到准确知道它跑了多远、完成多少次往返、持续多久、跳了多高,这些数据进一步进入赛事成绩判定链路。
赛事规则定义比什么,高精度测量负责把它准确测出来。
而这把“数字标尺”,首先迎来了一场长达6小时的考验。
连续6小时在线:记录机器狗的每一次往返
在“6小时100米折返耐力赛”中,参赛机器狗需要在100米赛道上持续往返,通过往返次数、运动距离、持续运动时间等数据,检验其续航与持续运动能力。对于机器人来说,能坚持多久,本身就是比赛的一部分。
但对于负责成绩测量的系统来说:稳定运行6小时以上,则是必须满足的基础条件。
比赛过程中,青瞳视觉光学动作捕捉系统持续追踪参赛机器狗的位置与运动轨迹,记录关键折返节点,并统计往返次数、运动距离、持续运动时间等比赛数据,为最终成绩判定提供客观测量依据。机器人可能在不同时间停止比赛,而测量系统需要从比赛开始持续稳定工作,完整记录整个过程中的真实运动。
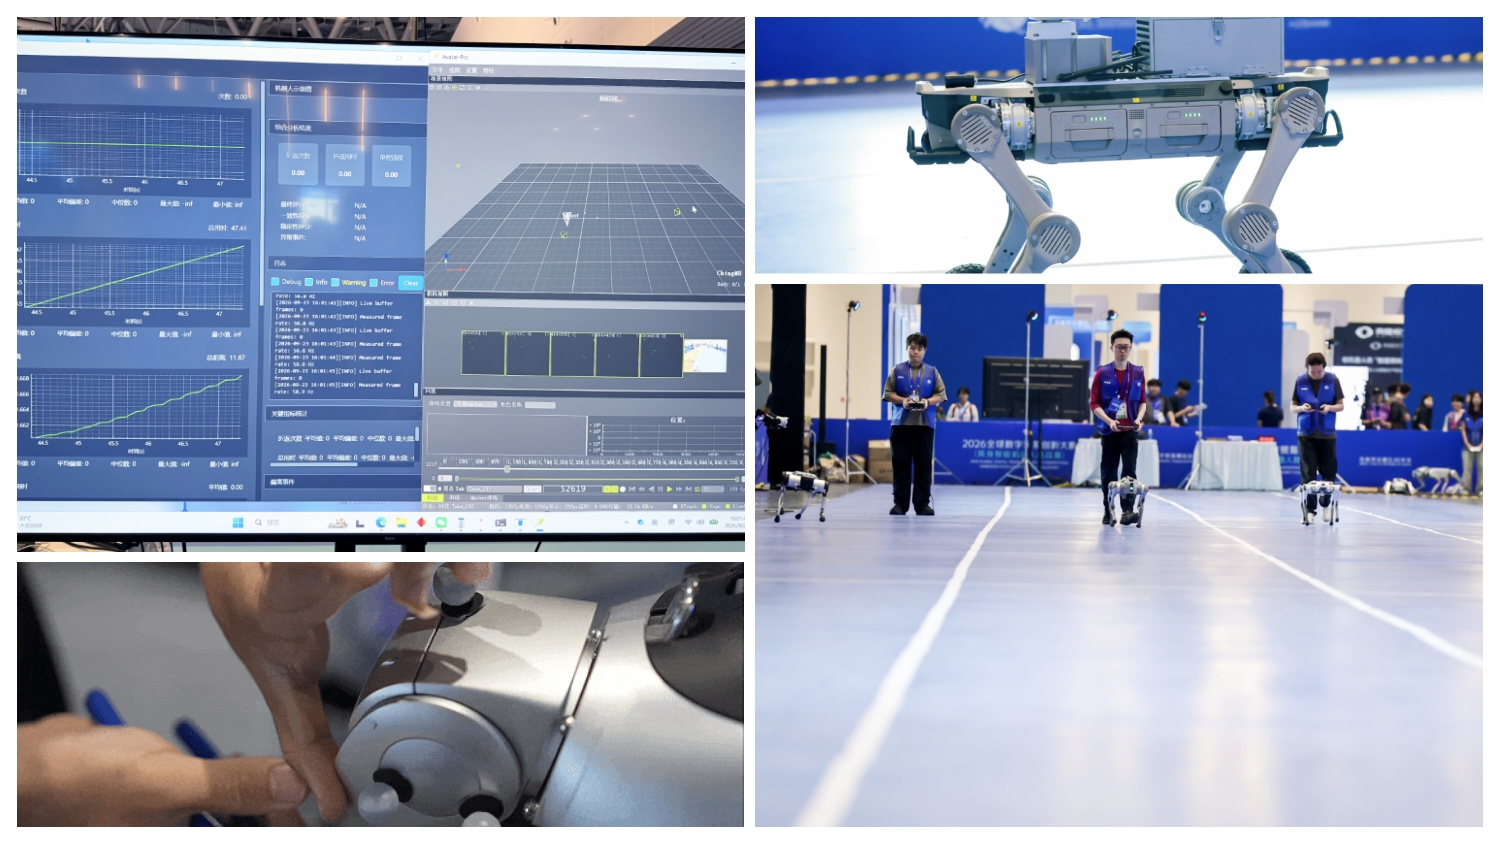
从第一次折返,到最后一次停止,每一段运动都有数据可循。
机器人可以停下来,但“电子裁判”不能掉线。
一跃而起:机器人到底跳了多高?实时测出来
如果说6小时耐力赛考验的是持续稳定测量,那么人形机器人原地跳高,则把“电子裁判”带进了另一个高动态场景。
9月25日,本届赛事的人形机器人原地跳高项目将正式开赛。机器人从蹬地、起跳到腾空,整个过程发生在极短时间内。
最高点究竟出现在哪里?机器人实际离地多高?仅凭肉眼很难准确还原整个运动过程。
按照赛事规则,青瞳视觉光学动作捕捉系统将实时追踪机器人跳跃过程中的三维位置变化,展示机器人离地高度,并记录最大跳高值,为比赛成绩判定提供高精度测量数据。从起跳、腾空到最高点,机器人每一刻的高度变化都能够被持续记录。
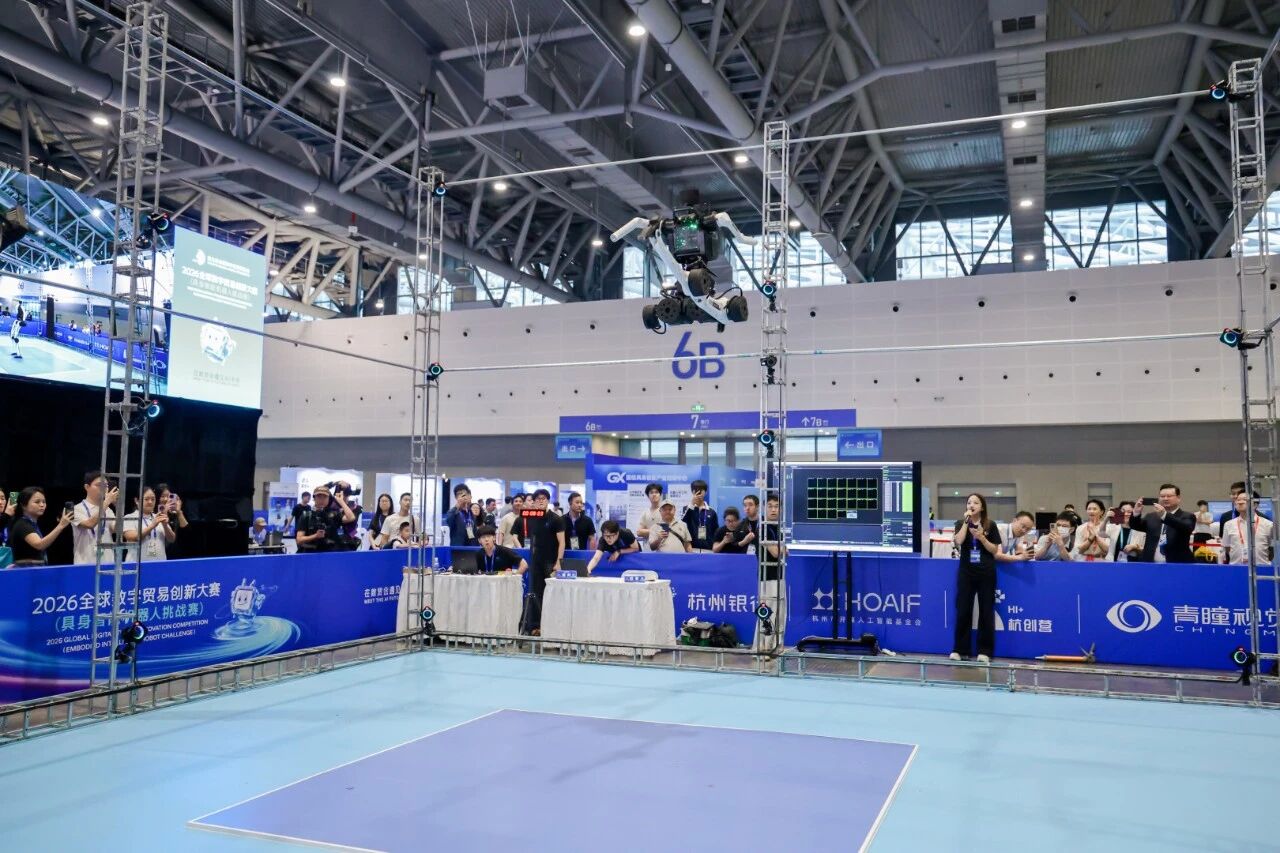
机器人到底跳了多高,不再只靠“看”,而是实时测出来——把赛事规则中需要判断的运动表现,转化成可以被准确测量的数据。
Part 02
RoboEval: 为机器人运动表现建立客观标尺
赛场上的“电子裁判”,只是高精度运动测量的一种应用。
当机器人从竞技场走向研发测试和真实应用,同样需要回答:机器人实际做得怎么样?与目标动作差多少?多次执行是否稳定?算法升级以后,真实运动表现究竟改善了多少?
这也让高精度动作捕捉的角色从“捕捉动作”进一步走向稳定“测量运动”——不只记录机器人做了什么,也为验证它究竟做得怎么样提供客观依据。
在赛场上,它是用于成绩判定的“数字标尺”;在机器人研发中,同样的外部测量能力,也可以成为运动分析、算法验证与能力优化的客观基础。
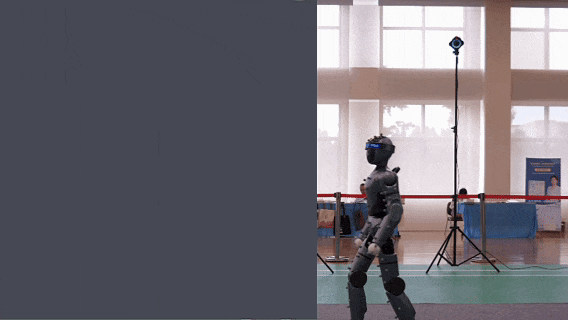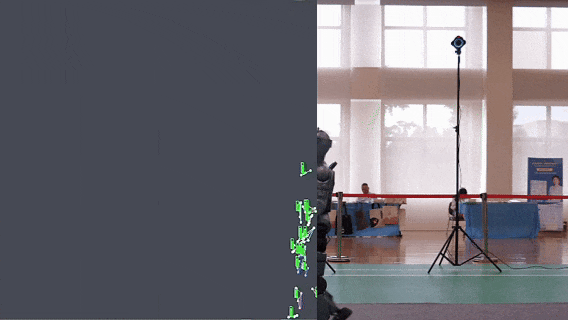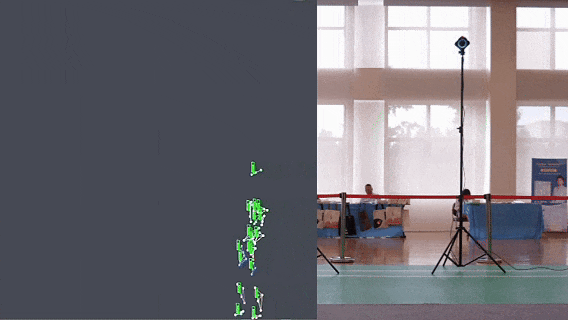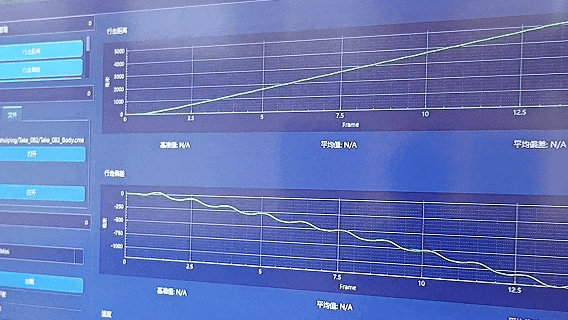
基于高精度光学动作捕捉与机器人运动分析能力,青瞳视觉进一步构建了RoboEval机器人运动测评平台,并不是简单地给机器人“打一个分”,而是以独立外部运动测量为基础,对机器人真实执行过程进行记录、分析与量化,让机器人运动表现进一步变得:可测量 · 可量化 · 可比较 · 可验证。

通过对机器人运动轨迹、位置姿态、速度、重复执行表现等数据进行分析,并结合具体测试任务,RoboEval可以帮助研发人员进一步回答:
机器人实际做得怎么样?
与目标之间存在怎样的差异?
哪些环节还需要进一步优化?
评测也并不是机器人学习链路的终点。
它既是对结果的验证,也可以成为下一轮训练与优化的起点。
Part 03
赛场之外:从真实世界数据采集,到机器人运动验证
本届数贸会期间,青瞳视觉携ProjectDecode、RoboEval等热门产品亮相数贸会现场。
其中,由青瞳视觉联合EnDecodeX编解码共同展示的ProjectDecode多模态高质量数据采集系统备受关注。该系统聚焦工位、产线等相对固定的作业场景,融合光学、惯性、触觉传感及视频技术,可在真实环境中实现动作、视频、触觉、物体、环境的一站式同步采集,助力企业与科研机构高效构建高质量、多模态、可复用的具身智能数据集。
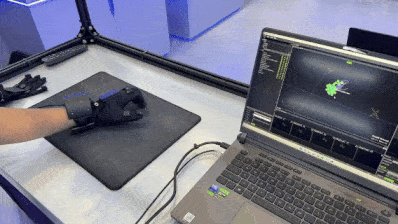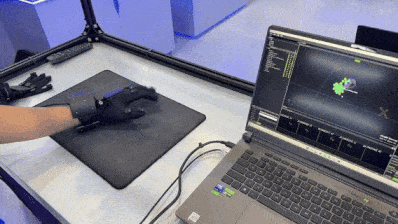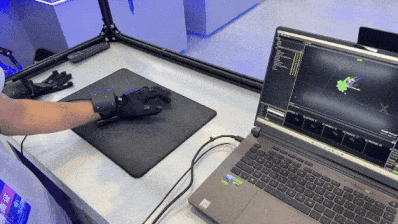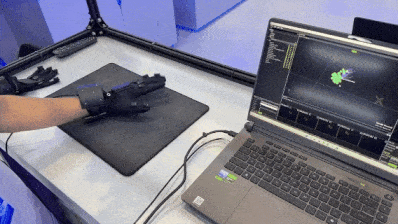
RoboEval机器人运动测评平台则从机器人最终执行与验证出发,以高精度外部运动测量为基础,为机器人研发测试、运动分析与性能验证提供客观数据依据。
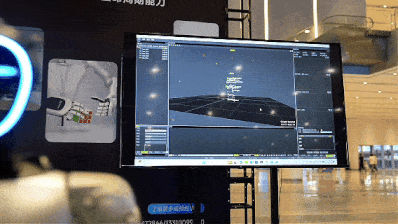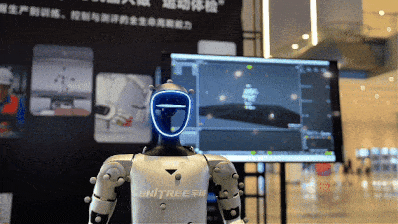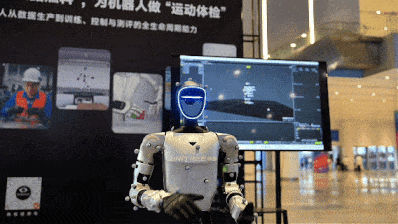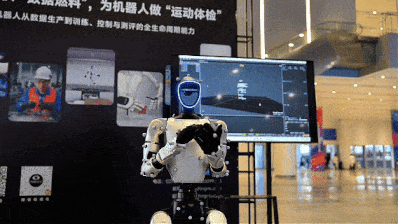
一端连接真实世界数据,一端连接机器人真实执行。
从数据采集、动作学习,到机器人执行与验证,青瞳视觉正持续完善面向具身智能的技术与产品能力。
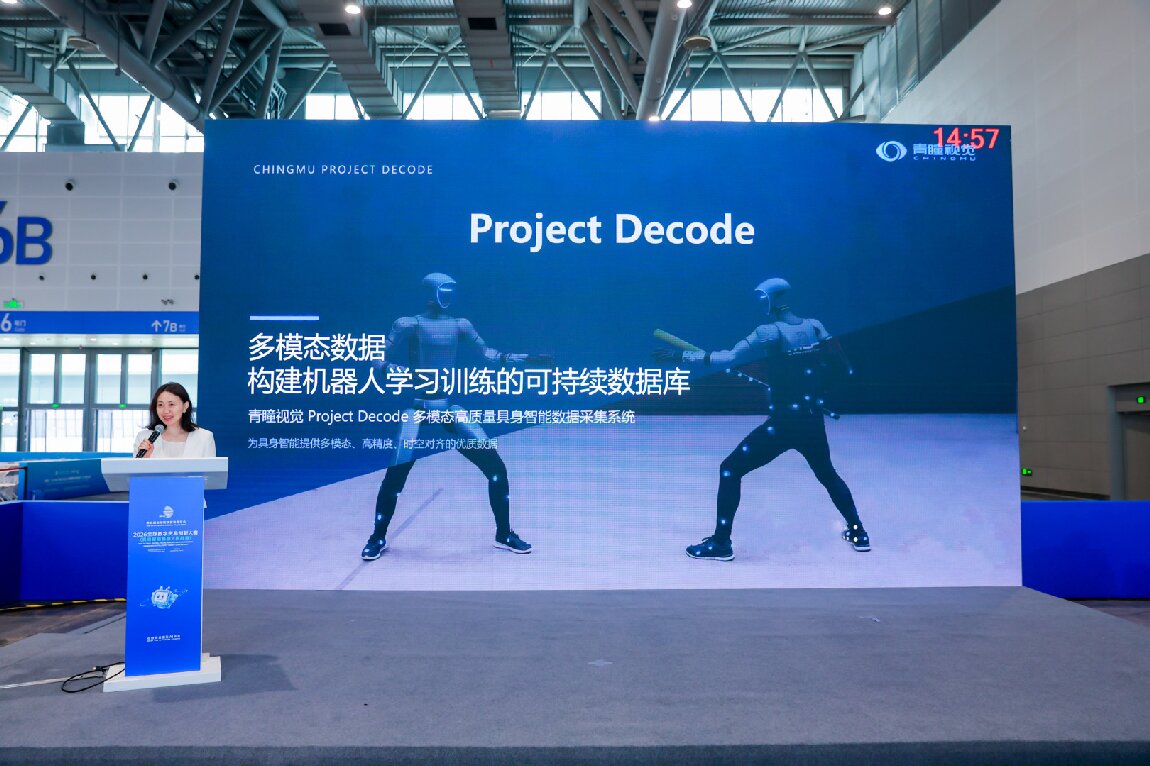
此外,上海青瞳视觉科技有限公司销售总监也受邀出席同期举办的“具身智能创新工坊”,并发表主题演讲《多模态数据:构建机器人学习训练的可持续数据库》。她围绕高质量多模态数据如何驱动机器人学习与训练,分享了青瞳视觉在真实世界数据采集、机器人训练支撑与运动验证方面的实践与思考。
Part 04
从赛场上的“电子裁判”,到机器人运动的客观标尺
从6小时耐力赛的一次次折返,到人形机器人跃向空中的一瞬间,机器人竞技正在变得越来越丰富,高精度动捕也正在让越来越多机器人运动表现变得可测量、可量化、可验证。
当机器人真正从Demo走向竞技场、研发测试与真实应用,一把客观的“尺子”将变得越来越重要。
让机器人运动被准确测量,让每一次进步都有数据可循。
这一次,青瞳视觉把这把“数字标尺”带到了机器人赛场。
下一次,会在哪里?
青瞳视觉亮相第五届全球数字贸易博览会
🔸6B馆 01展位
RoboEval机器人运动测评平台
🔸3T馆 002展位
ProjectDecode多模态高质量数据采集系统
📍 9月23日—27日|杭州大会展中心
欢迎莅临青瞳视觉展位交流,也欢迎来到具身智能机器人挑战赛现场,共同见证机器人竞技的精彩时刻!