近日,依托OpenLET具身智能开源数据集社区,青瞳视觉(CHINGMU)联合乐聚机器人正式发布LET-HumanMotion-Roban2数据集。
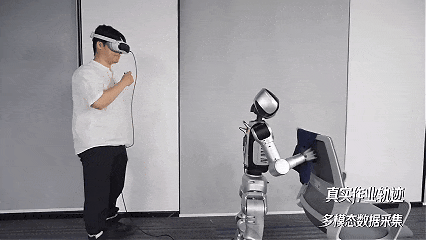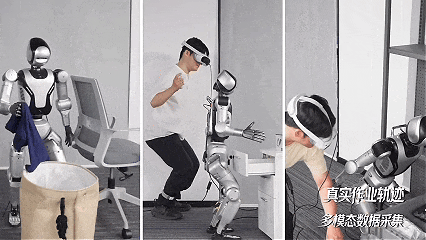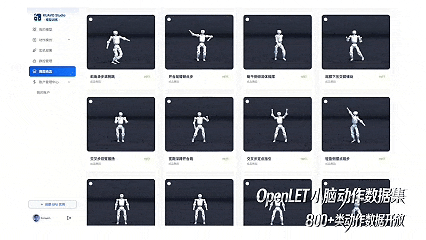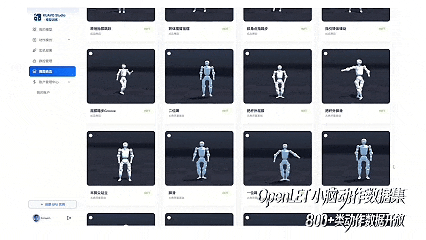
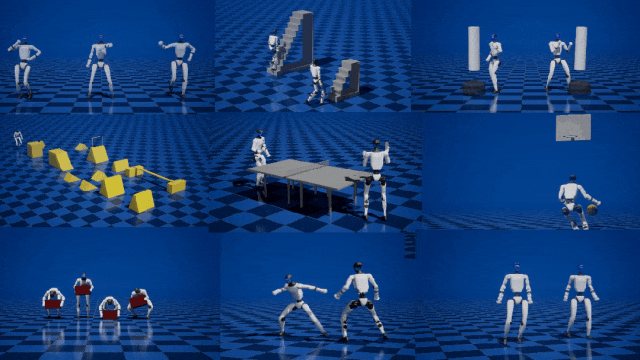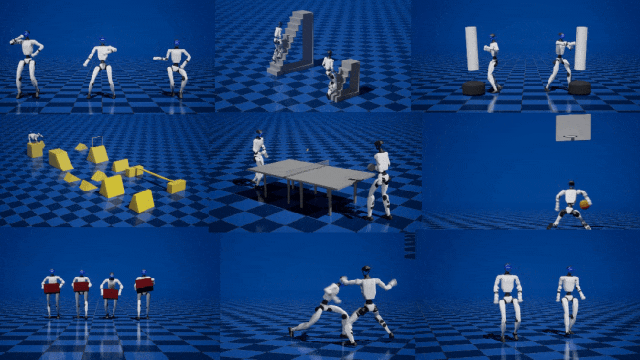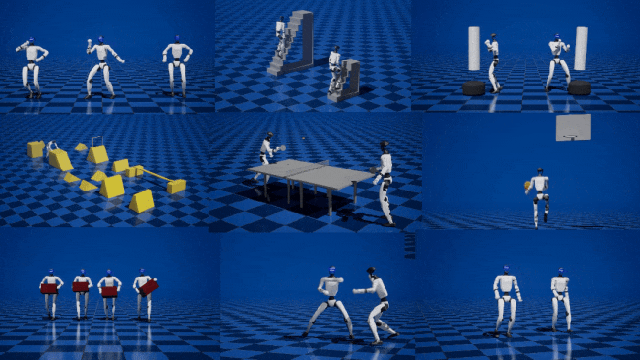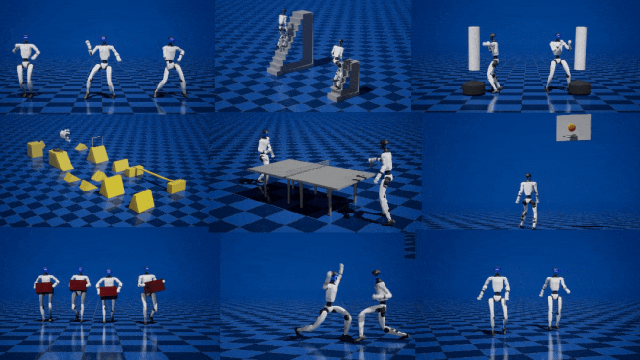
该数据集基于青瞳视觉MotionDecode高精度人体动作捕捉数据,包含39,692条动作数据、200+小时动作内容,覆盖800+类动作。通过动作重定向、精修与格式适配,形成面向鲁班2机器人的标准化动作轨迹,并配套数据转换与训练工具链,为机器人运动学习、运控训练及开发提供数据支持。
从真实人体动作,到适配机器人本体的运动数据,这次联合发布让MotionDecode的应用价值有了更加具体的呈现。
01丨800+ 类动作,构建丰富的机器人运动数据资源
机器人要学会更多样化的动作,不仅需要运动控制算法,也离不开丰富的动作数据。
此次青瞳视觉与乐聚机器人联合发布的 LET-HumanMotion-Roban2 数据集,除行走、跑跳、起身等基础动作,还进一步列出了速度切换、方向转换、负重行走、姿态约束等变化,为人形机器人运动学习与运控训练提供丰富的动作样本。
【39692】条动作 | 【200+】小时 | 【800+】类型动作 |
非交互动作、环境交互、物体交互、武术、舞蹈
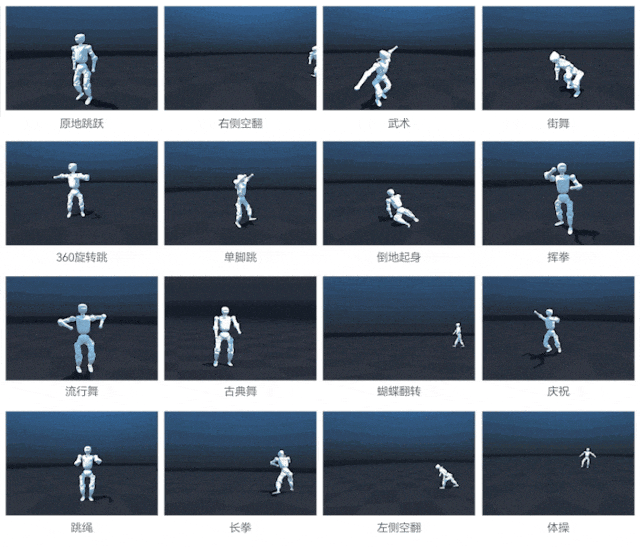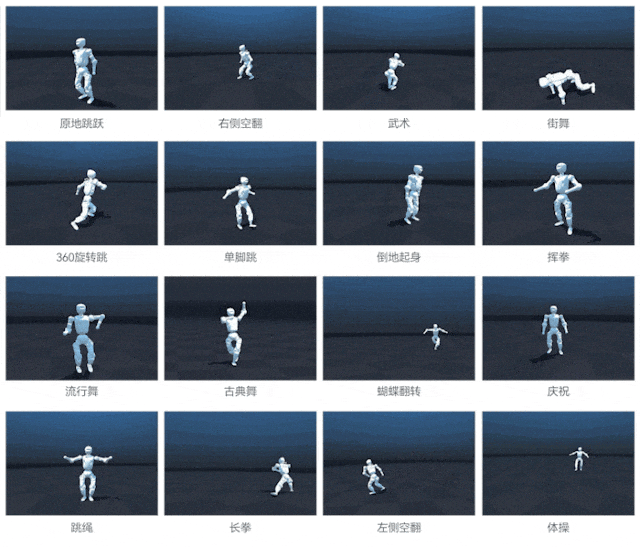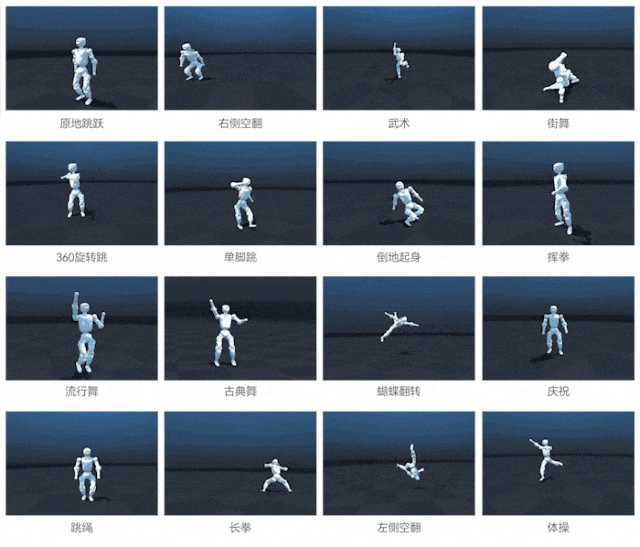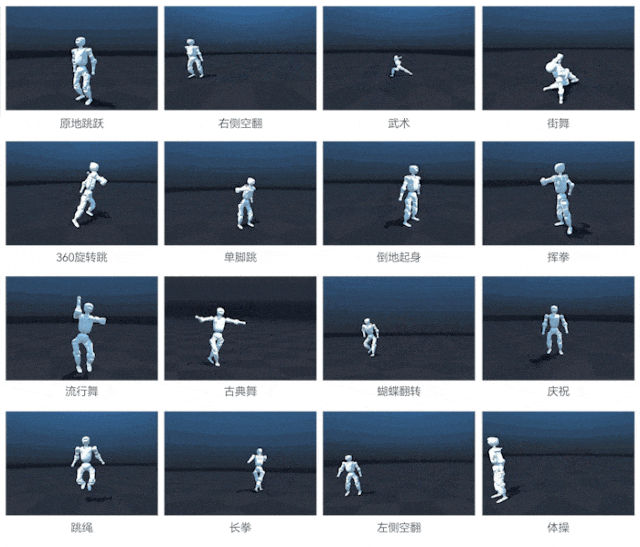
对于人形机器人而言,运动能力的提升不仅依赖控制算法的迭代,也需要大量高质量、多样化的动作数据。数据能否准确记录运动过程,以及能否适配具体机器人本体,都会影响其在后续研发流程中的使用方式。
因此,动作数据的价值,不只取决于数量,还取决于其运动信息能否被有效记录,以及能否经过处理和适配,进入具体机器人的开发流程。
02 丨从Human到Robot,MotionDecode数据如何适配机器人本体?
人体动作数据,并不能直接等同于机器人可用的动作数据。
人体与机器人在骨骼结构、关节自由度及运动约束等方面存在差异。即使准确记录了人体动作,也需要经过重定向和本体适配,才能将其转化为适用于具体机器人平台的动作轨迹。
本次发布的LET-HumanMotion-Roban2数据集,正是这一过程的具体实践。
数据集基于青瞳视觉 MotionDecode 多模态训练数据集研发,经过机器人动作重定向、动作精修与格式适配,将高精度人体运动转化为面向鲁班2机器人的标准化动作轨迹。
这一过程既保留了真实人体运动所提供的动作参考,也针对机器人本体的结构与运动特点完成适配,让采集到的人体动作能够进一步用于机器人运动学习与运控训练。
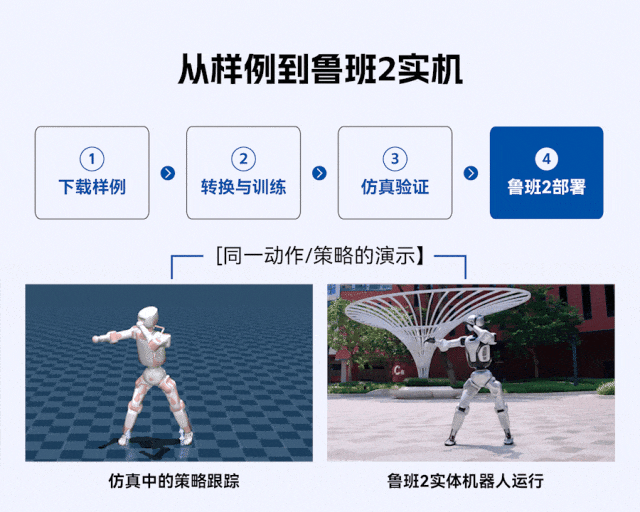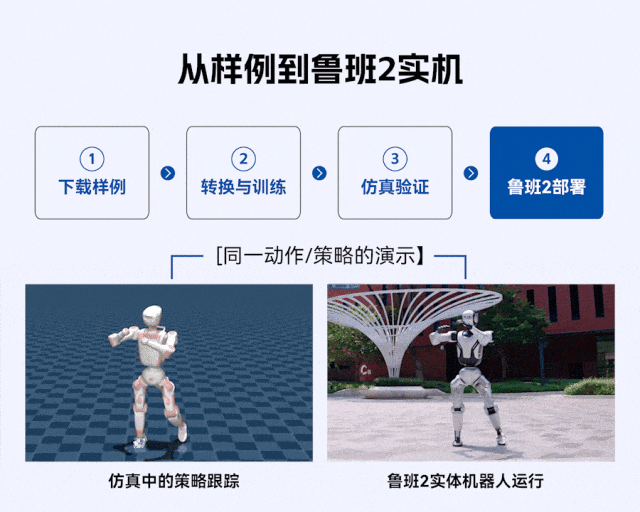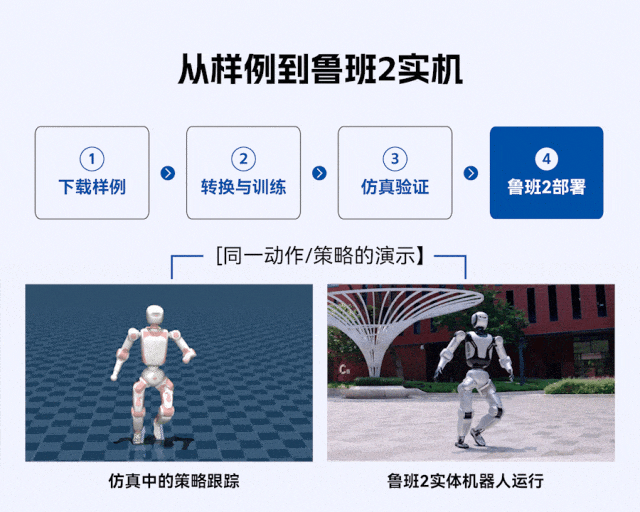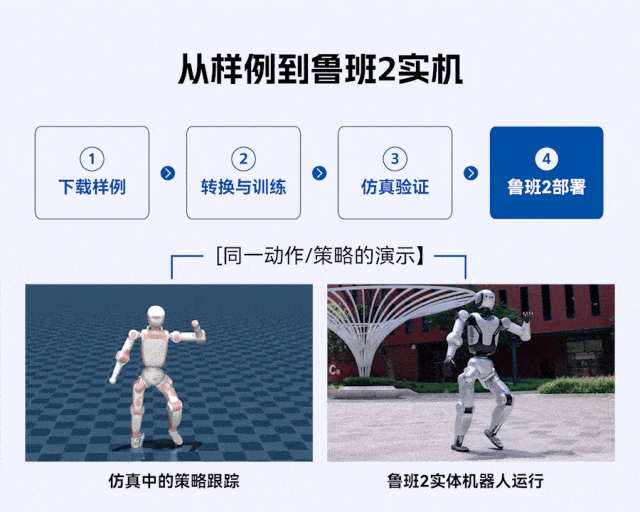
在动作数据之外,配套的数据转换与训练工具链进一步衔接数据处理、模型训练、仿真验证与部署环节,打通「数据—训练—仿真—部署」的开发流程。开发者可以基于相关动作资源进一步开展运控训练、仿真验证与实机开发,减少重复的数据准备和动作适配工作。
从记录真实人体运动,到形成面向机器人本体的动作资源,MotionDecode的数据能力在LET-HumanMotion-Roban2项目中得到了具体应用。
这也说明,高质量动作数据的价值,不只在于采集阶段,更在于经过处理与适配后,能够被具体机器人开发任务使用。
03丨开放数据资源,共建机器人运动学习生态
LET-HumanMotion-Roban2数据集也是乐聚机器人通用小脑运控基座模型开源体系中的一项重要数据资源。
据乐聚发布的信息,其通用小脑运控基座模型围绕运控基模、全身遥操、整机数采训练及开源动作数据集四大模块展开,为机器人运动控制相关研究与开发提供模型、数据及工具支持。
其中,青瞳视觉与乐聚机器人联合发布的LET-HumanMotion-Roban2数据集,为鲁班2机器人运动学习与运控训练提供动作资源。
此次联合发布,是MotionDecode数据在具体机器人本体上的应用实践之一。在此之外,青瞳视觉还持续建设面向不同具身智能任务的多模态运动数据体系。
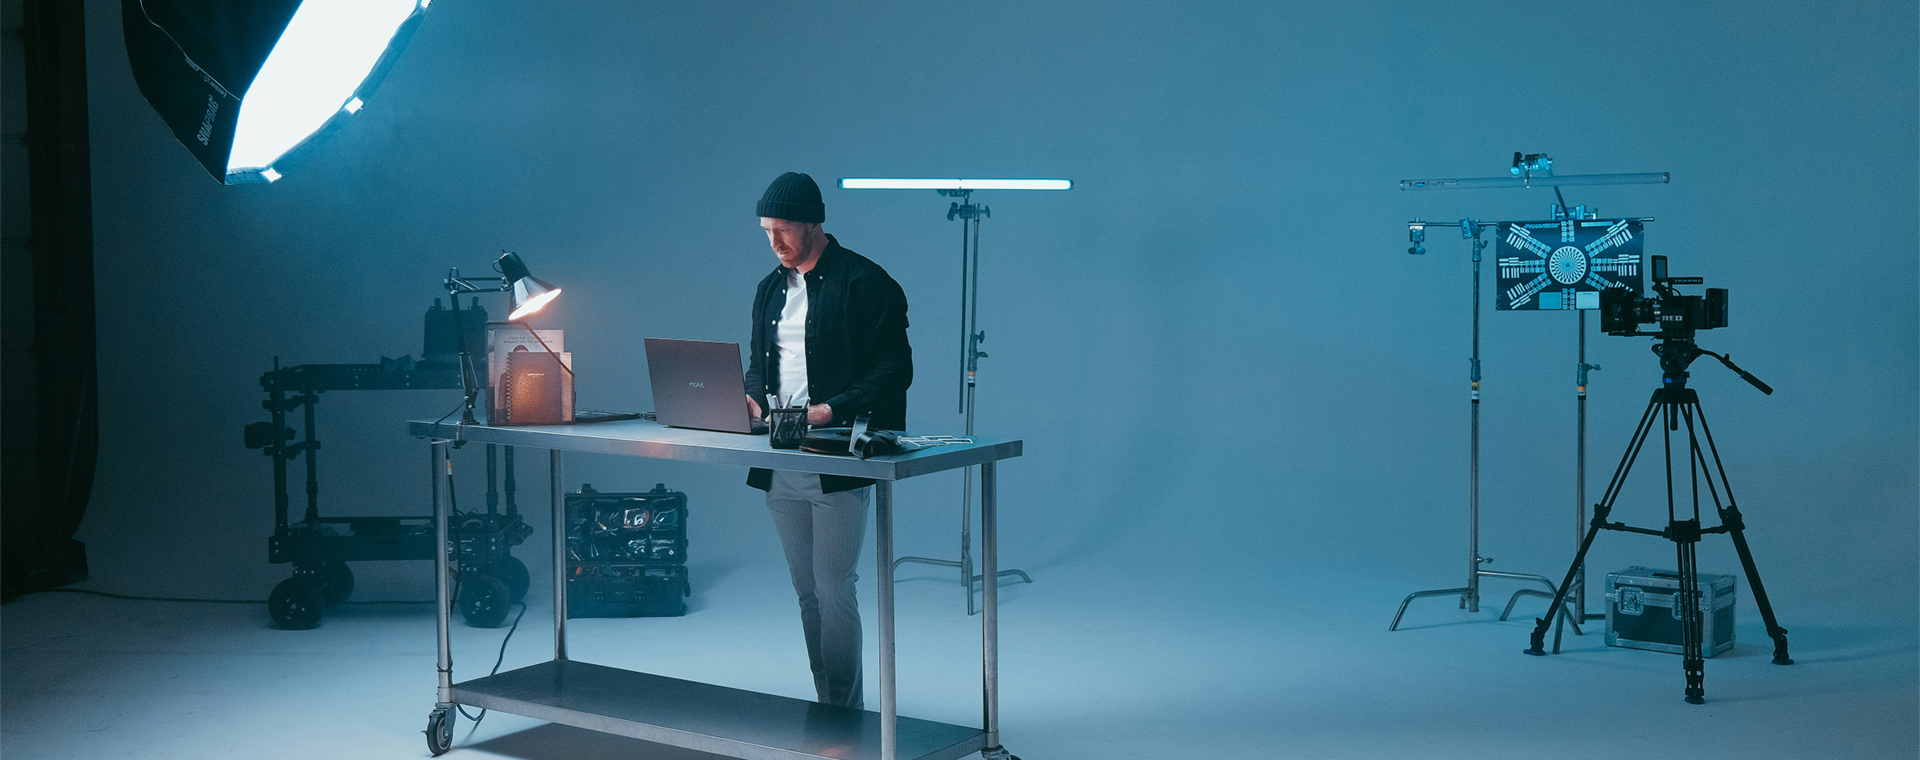
面向具身智能多样化的数据需求,青瞳视觉持续构建覆盖人体运动、手部操作、视觉感知与物体交互等维度的多模态运动数据体系。
MotionDecode 多模态训练数据集涵盖身体(Body)、手部(Hand,含力反馈)、第一视角(Ego)、第三视角(Exo)、物体六维姿态(Object 6D)及环境场景等多个维度,并覆盖工业制造、家庭服务、超市零售、医疗康复、物流仓储、球类互动、数字娱乐等典型应用场景,包含 500+ 项人机任务、200+ 种物体、工具与道具,为具身智能相关研发提供多维度的运动与交互数据基础。
在推动数据应用的同时,青瞳视觉也持续推进高质量运动数据的开放共享。
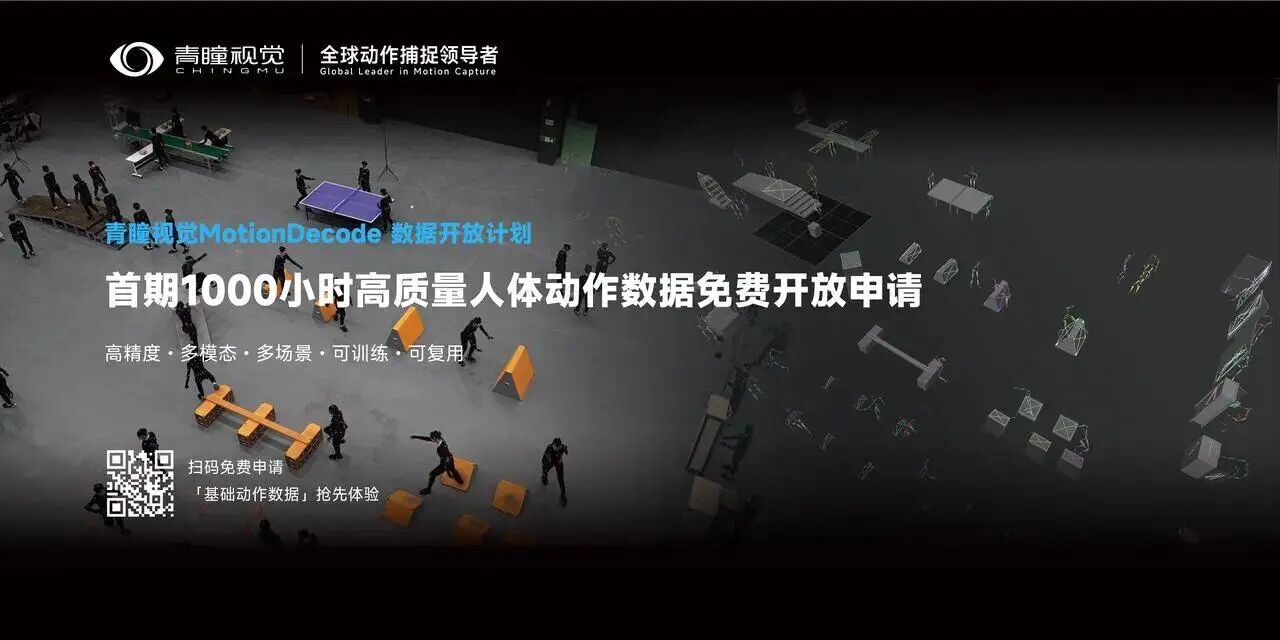
目前,青瞳视觉已联合编解码推出MotionDecode数据开放计划,首期面向全球开放1000小时高质量人体动作数据的免费申请通道,并持续推进数据资源更新与共享。
从真实人体运动数据,到面向具体机器人本体的动作资源,LET-HumanMotion-Roban2数据集的联合发布,为高质量运动数据在机器人研发中的应用提供了一个具体实践案例。
具身智能的发展,不仅需要模型与算法的持续突破,也需要数据采集、处理、适配与训练等环节的有效衔接。
未来,青瞳视觉将继续与乐聚机器人、OpenLET社区及产业伙伴深化合作,推动高质量运动数据的开放共享与应用探索,为机器人学习与运动智能发展提供更加丰富的数据支持。
从真实人体运动,到机器人可用的动作数据。
让高质量运动数据,更好地服务于机器人学习。